Мягкий робот AMOLF меняет походку без электроники и датчиков
Пневматические ноги сами синхронизируются через механику корпуса и среду, позволяя экспериментальной машине прыгать, огибать препятствия и плавать.
Движение без центрального контроллера
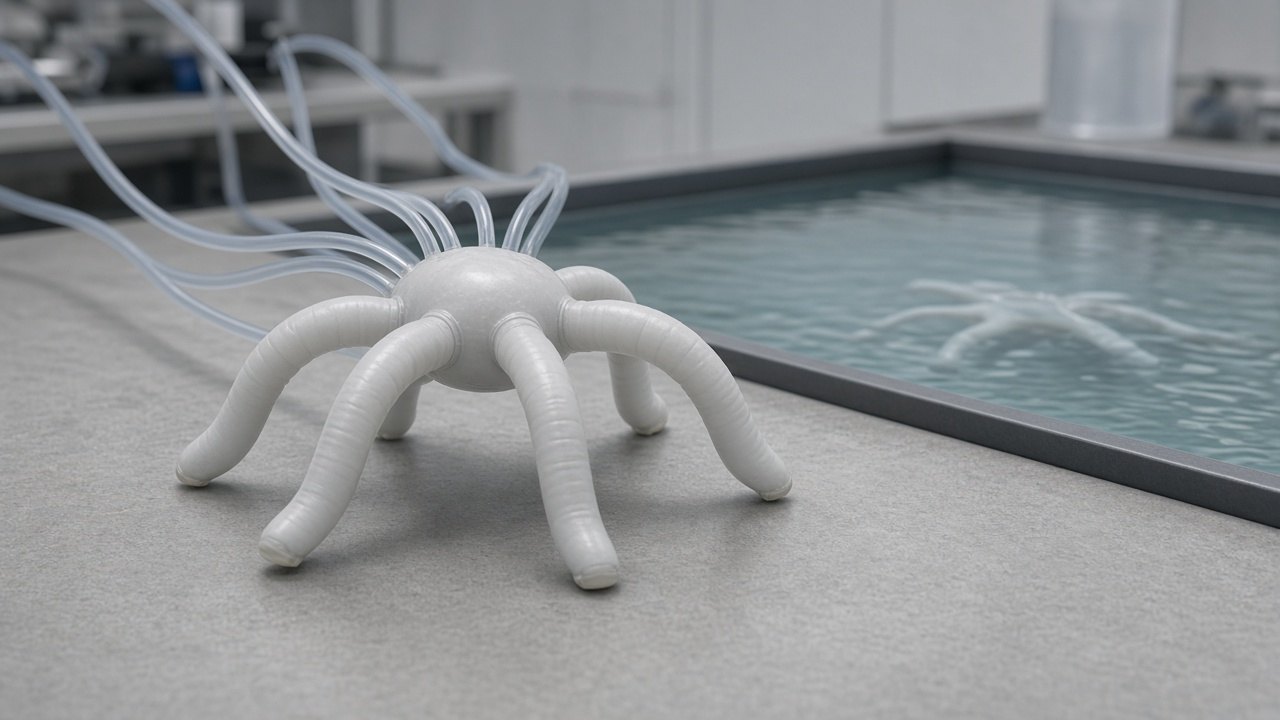
AMOLF 8 мая 2025 года представил мягкую экспериментальную машину, которая движется без компьютера, программного обеспечения и датчиков. Её ноги — эластичные трубки, в которые непрерывно подаётся воздух. По отдельности они колеблются нерегулярно, но после механического соединения быстро входят в общий ритм.
Работа опубликована в Science. Авторы исследовали, можно ли перенести часть управления из электроники в физику корпуса и его взаимодействие с поверхностью. Такой подход называют морфологическим управлением: часть поведения задаётся формой и материалом.
Как возникает походка
Каждая трубчатая нога представляет собой самоколебательную систему. Связи между ногами передают движение соседям, поэтому случайные колебания превращаются в согласованный цикл. На твёрдой поверхности ноги работают почти в одной фазе, и машина прыгает вперёд.
При переходе в воду режим самопроизвольно меняется: разность фаз приближается к 180°, и движения становятся похожими на попеременные гребки. При встрече с препятствием машина может переориентироваться без отдельной команды.
Скорость лабораторного прототипа
Исследователи сообщают скорость до 30 длин корпуса в секунду. Это относительная величина для небольшого образца, а не скорость полноразмерной машины. В статье также описаны частоты колебаний отдельных элементов до 300 Гц. Сравнивать эти значения со скоростью крупных роботов напрямую некорректно из-за разницы масштабов.
Ограничения эксперимента
Роботу всё равно нужен внешний источник постоянного потока воздуха. Отсутствие электроники не означает полной энергетической автономности. Демонстрации проводились в контролируемой лабораторной среде, а список препятствий и длительность непрерывной работы ограничены условиями статьи.
Авторы обсуждают возможное масштабирование принципа, но не показывают готовое изделие для конкретной задачи. Результат важен как доказательство того, что согласованное поведение можно получить геометрией, упругостью и взаимодействием со средой, однако управляемость и точность такой схемы ещё требуют отдельной проверки.
Темы статьи
Источники
- This soft robot thinks with its legs — публикация AMOLF от 8 мая 2025 года, проверено 16 октября 2026 года
- Physical synchronization of soft self-oscillating limbs for fast and autonomous locomotion — Science, 8 мая 2025 года, проверено 16 октября 2026 года