NTNU проверил автономную работу подводного робота Blueye X3
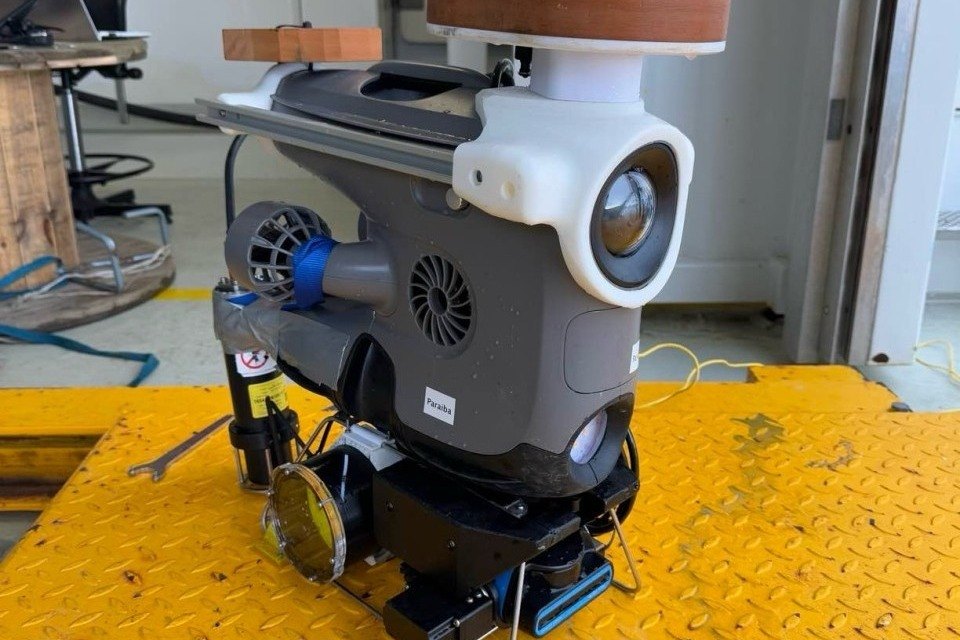
Команда Норвежского университета естественных и технических наук провела в Тронхеймс-фьорде первый полевой сеанс автономного Blueye X3. Пока аппарат оставался на страховочном кабеле, а полноценное отделение от поверхности было следующей задачей проекта.
От управляемого аппарата к автономному
27 июня 2025 года Blueye Robotics рассказала о проекте NTNU, в котором серийный подводный аппарат Blueye X3 превращают из ROV в автономную платформу. Обычный X3 получает команды и передаёт видео по кабелю. Исследователи хотят оставить аппарат у донной станции, чтобы он самостоятельно выполнял задания, возвращался, заряжался и выгружал данные.
После моделирования и разработки команда провела полевой сеанс в Тронхеймс-фьорде совместно с более крупным аппаратом Minerva. Blueye называет его первой успешной автономной операцией компактного X3.
Как аппарат должен находить базу
Испытательная станция установлена на глубине 90 м. Для дальней навигации используется акустическая система USBL: несколько преобразователей определяют направление и расстояние до модема на аппарате. Возле базы робот должен перейти к более точному позиционированию, встать напротив оптического модема или войти в док.
В проект станции заложены индуктивная зарядка и скоростная передача измерений и новых заданий. Целевой радиус самостоятельного выхода составляет от 100 до 500 м. Blueye также предоставляет открытый набор инструментов управления, на котором исследователи строят свои алгоритмы.
Что показало море
Полевые условия добавили проблемы, которых не было в симуляции. Рыбы собирались у фонарей и перекрывали обзор меток док-станции. Команда считает обработку отказов, восприятие обстановки и изменение плана главными нерешёнными частями автономии.
Сначала планируется довести автоматическую стыковку и повторяемые маршруты съёмки. Более дальняя цель — режим, в котором человек наблюдает за миссией, но не ведёт аппарат вручную.
Ограничения прототипа
Заголовок исходника говорит об отказе от кабеля, однако на описанном этапе X3 развернули с кабелем и возможностью ручного вмешательства. Автономный выход, возвращение и зарядка полного цикла ещё не показаны публично. Нет научной статьи с метриками точности докования, долей успешных попыток, энергобалансом или временем непрерывной работы. Поэтому это ранний полевой результат исследовательского проекта, а не готовый автономный комплекс.
Источники
- Blueye Robotics — Cutting the cord: NTNU is removing the tether making the Blueye ROV an AUV — сообщение от 27 июня 2025 года; проверено 16 октября 2026 года