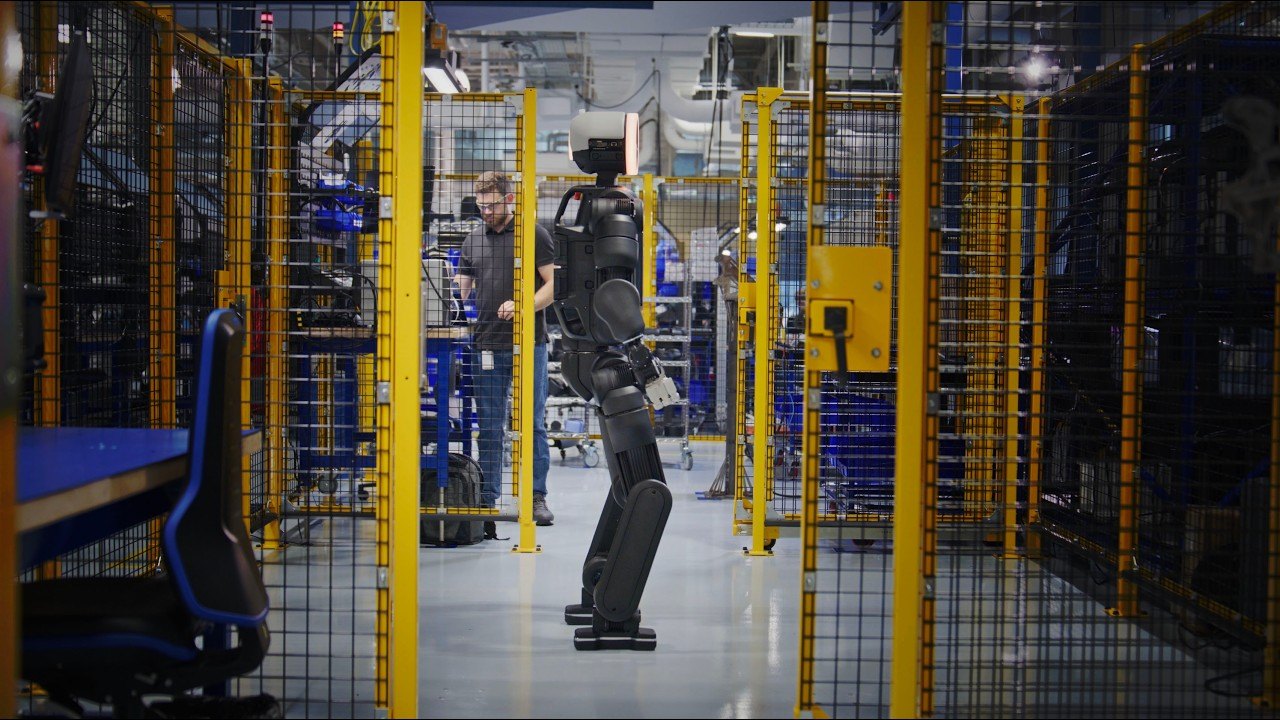
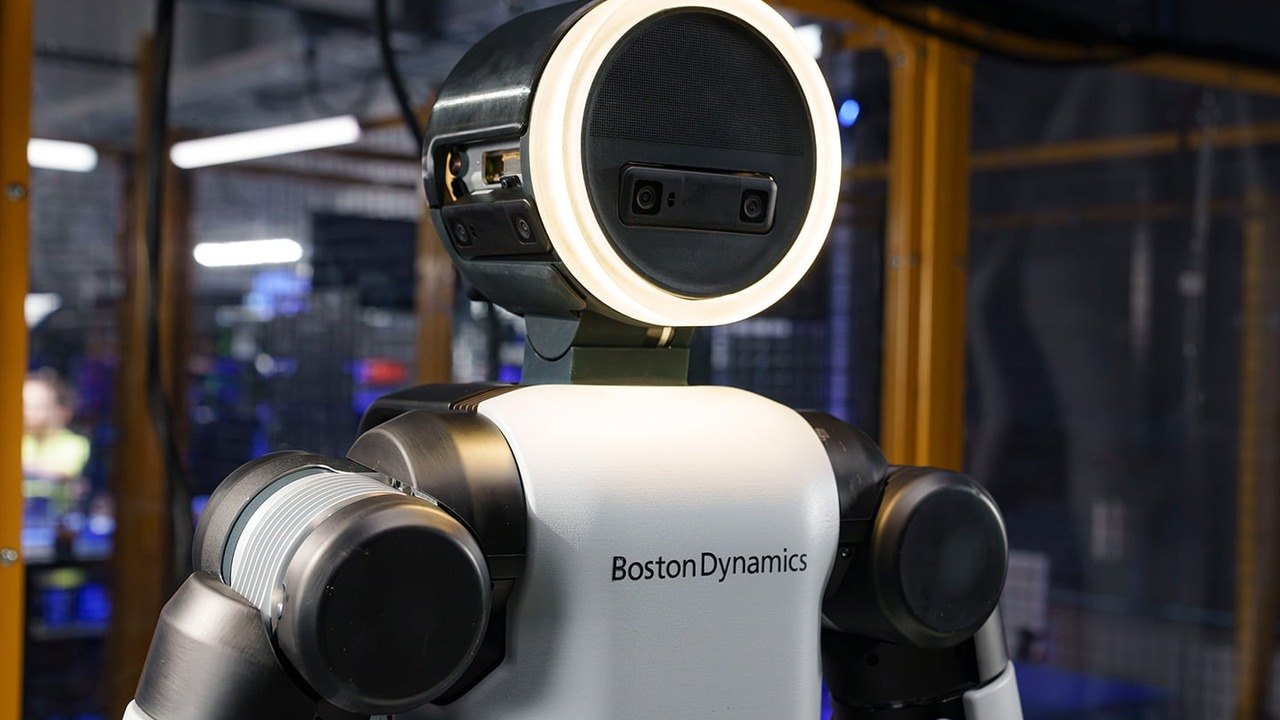
Boston Dynamics описала новую четырёхпалую кисть Atlas
1 октября 2026 года компания рассказала о кисти GR3 для электрического Atlas: 13 степеней свободы, четыре пальца и прямые приводы, рассчитанные на симуляцию.
Что изменилось в кисти
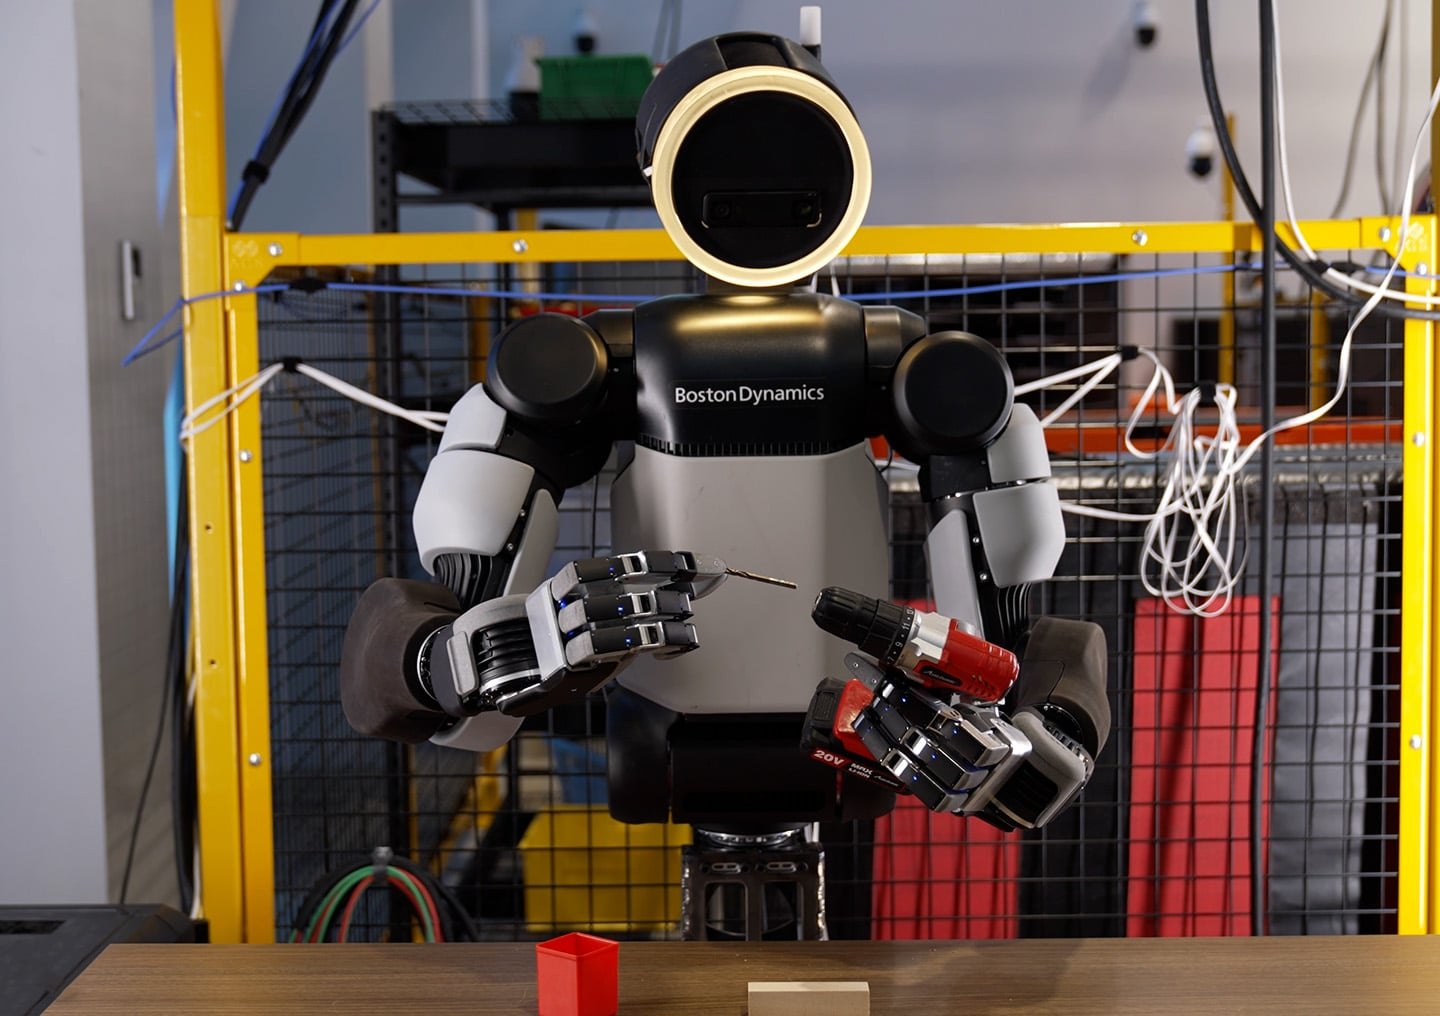
Boston Dynamics в записи блога от 1 октября 2026 года описала новое поколение кисти для гуманоида Atlas. Предыдущая кисть, которую компания называет GR2, имела 7 степеней свободы и была рассчитана прежде всего на захват разных предметов. Новая, GR3, имеет 13 степеней свободы. По словам разработчиков, её задача — не только взять предмет, но и переориентировать его в руке.
Пальцев четыре, включая противопоставленный большой. У большого пальца четыре степени свободы, у остальных — по три. Компания пишет, что такая схема позволяет разводить пальцы и управлять их кончиками. Мизинец не стали добавлять: по оценке команды, он дал бы ещё три привода, а выигрыш в задачах этого не оправдывал. В тексте описан внутренний опыт, когда сотрудникам на день связали мизинец с безымянным пальцем и после этого решили обойтись без пятого пальца.
Как устроен привод
Приводы прямые и, по описанию компании, полностью закрыты внутри суставов: через суставы не идут внешние тросы. Используется один тип привода. Кисть по размеру близка к крупной человеческой руке, чтобы Atlas мог работать с предметами и пространствами, рассчитанными на людей.
Силу компания сравнивает с прошлой кистью и приводит пример: кисть должна удерживать загруженный мини-холодильник тяжелее 100 фунтов, то есть примерно 45 килограммов. Это заявление производителя, а не результат стороннего испытания. На подушечках пальцев и на ладони стоят датчики давления. Компания отдельно подчёркивает обратную податливость: внешнее усилие передаётся в сустав, и при ударе палец может уйти в сторону, а не ломать редуктор.
Зачем кисть считают в симуляторе
Boston Dynamics связывает конструкцию с обучением в симуляции. По её объяснению, демонстрации человека полезны, чтобы понять задачу, но быстрые движения кисти зависят от замкнутого управления силой. Поэтому кисть проектировали так, чтобы её кинематику, трение и контакт можно было достаточно точно воспроизвести в модели.
Компания пишет о первых переносах политик из симулятора на робота. В этих опытах обратная связь, по её словам, шла только от датчиков приводов, без отдельного описания выборки и условий. Независимой проверки этих опытов в записи нет.
Какие захваты названы и чего текст не обещает
В списке возможностей, которые кисть должна давать, компания называет щипок большим пальцем с любым другим, трёхточечный захват и удержание инструмента с нажатием курка: дрель, гайковёрт, шлифовальная машина, гвоздезабивной пистолет и сварочная горелка. Это перечень задуманных навыков, а не отчёт о серийной работе на заводе.
Запись не сообщает дату, когда такие кисти появятся у заказчиков, сколько их собрано и как часто они требуют ремонта. Не сказано, заменяет ли GR3 кисть на уже показанных производственных прототипах Atlas или остаётся стендовой разработкой. Про поставку в Россию в тексте ничего нет.
Источники
- Robot Hands for Modern AI and Real Work — запись Boston Dynamics, дата публикации 1 октября 2026 года, проверено 17 октября 2026 года