MotionGlot переводит текстовые команды в движения разных роботов
Модель Brown University формирует движение для двуногих и четвероногих платформ из одной текстовой команды, представляя траектории как последовательности токенов.
Движение как язык
Brown University 8 мая 2025 года представил MotionGlot — модель, которая превращает текстовое описание в движение робота или цифровой фигуры. Команда предлагает рассматривать позы и переходы между ними как последовательность токенов, похожую на представление слов в языковых моделях.
Пользователь может написать команду вроде «пройти вперёд несколько шагов и повернуть направо», после чего система строит соответствующую последовательность движений. Это упрощает постановку задания, но не отменяет проверку полученной траектории на конкретной машине.
Разные тела, общий смысл
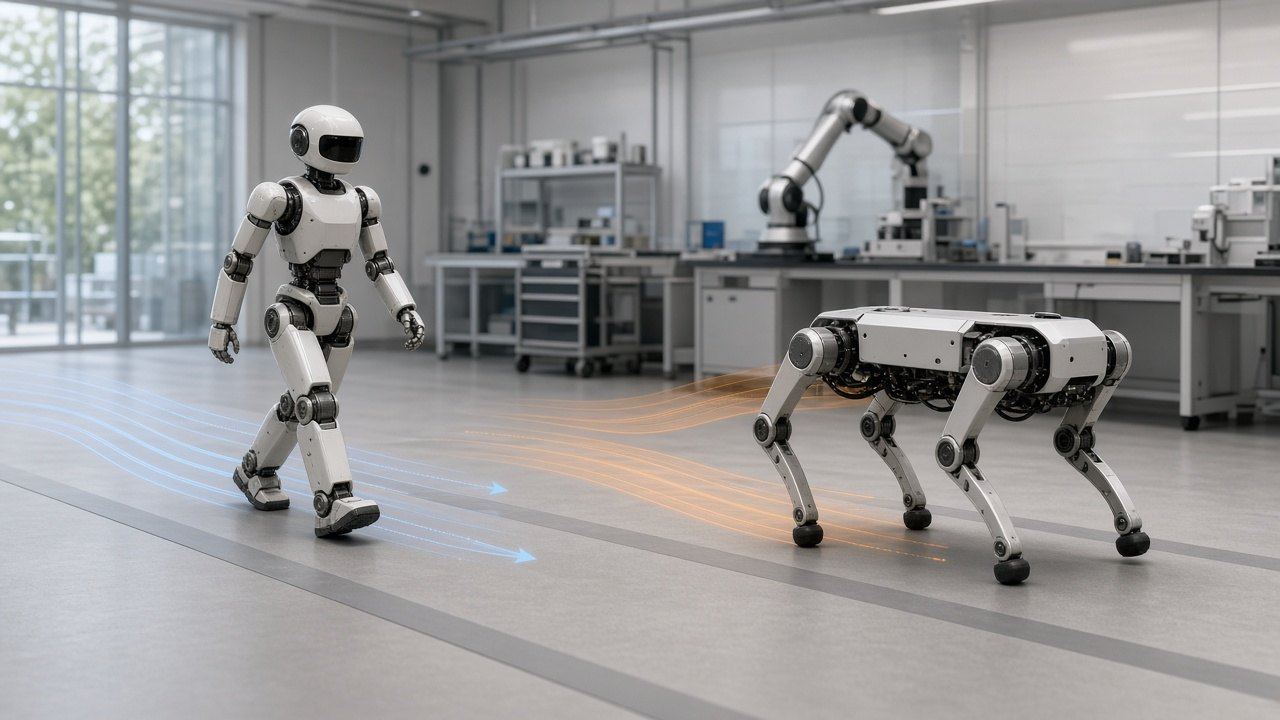
Главная задача MotionGlot — перенос смысла команды между платформами с разным устройством тела. Человек идёт на двух ногах, четвероногий робот — на четырёх, но обе последовательности описываются словом «идти». Модель должна выбрать движение, подходящее конкретной конструкции.
Для обучения исследователи использовали два набора данных. QUAD-LOCO содержит движения четвероногих роботов с текстовыми описаниями, а QUES-CAP — движения человека с подписями и разметкой.
Что показали авторы
По сообщению университета, MotionGlot воспроизводила конкретные последовательности, включая движение назад, поворот и движение вперёд. Модель также отвечала движением на более общие запросы: например, показывала бег как пример кардионагрузки и меняла манеру походки по описанию настроения.
Авторы собирались открыть модель и исходный код для других исследователей. Работа была подготовлена к конференции ICRA 2025. Университетское сообщение не уточняет объём вычислений, нужный для обучения и запуска.
Ограничения работы
Публикация не сообщает о длительных испытаниях на серийных роботах и не приводит частоту ошибок для физических платформ. Качество зависит от объёма и разнообразия обучающих данных, что прямо отмечают авторы. Корректная анимация в симуляции ещё не означает безопасное исполнение реальным роботом: для него нужны ограничения по равновесию, столкновениям и приводам. MotionGlot следует рассматривать как метод генерации движения, а не готовую систему автономного управления.
Темы статьи
Источники
- Researchers develop AI motion translation model — публикация Brown University от 8 мая 2025 года, проверено 16 октября 2026 года