Мягкие элементы помогли руке ADAPT захватывать разные предметы
Рука EPFL использует пружины и силиконовую оболочку, чтобы подстраиваться под форму предмета без отдельной программы для каждого захвата.
Податливость вместо точной модели
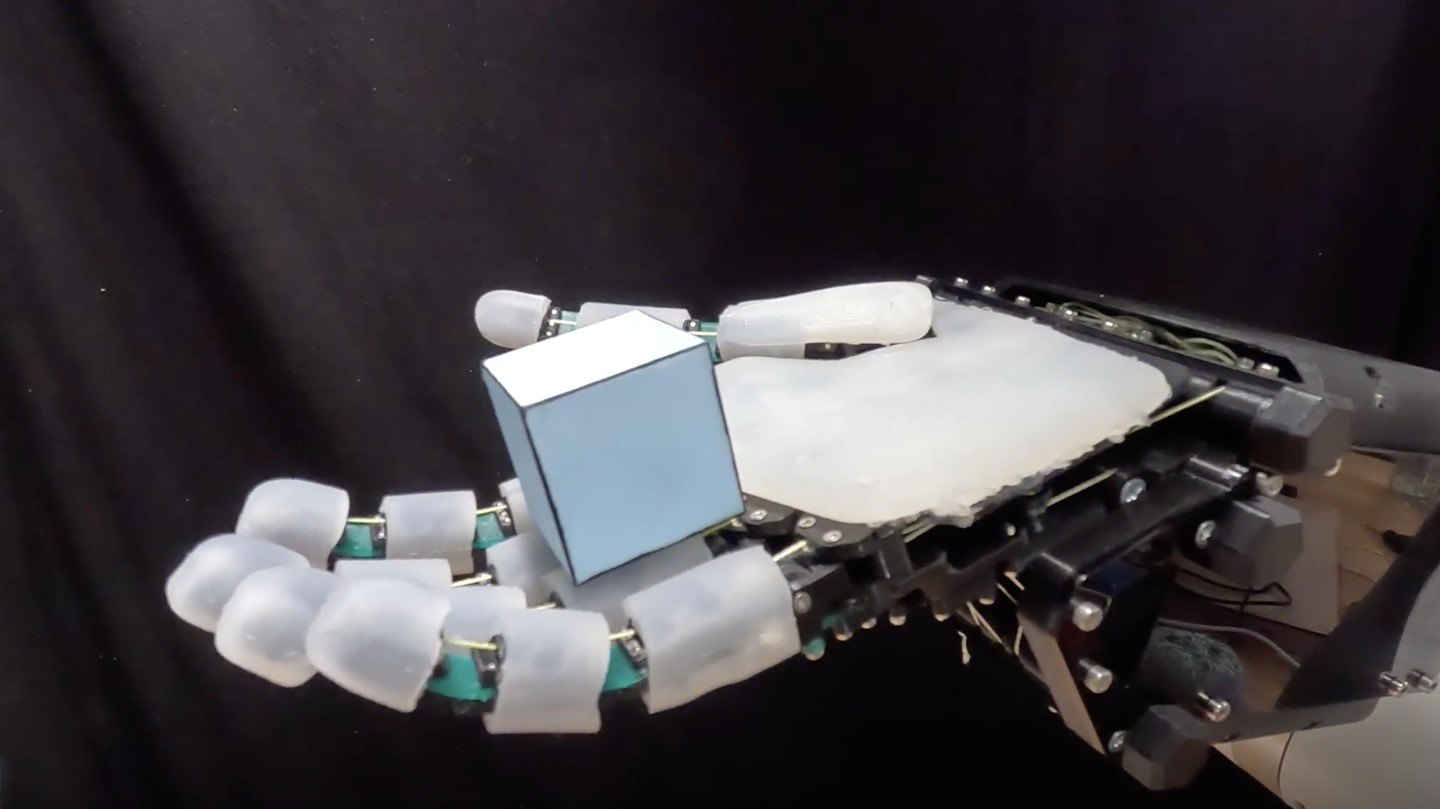
EPFL 13 мая 2025 года рассказала о роботизированной руке ADAPT, созданной в лаборатории CREATE. Исследователи распределили податливые элементы по кисти, запястью и руке: механические суставы получили пружины, а пальцы и запястье — силиконовые полосы.
Такой корпус частично принимает форму предмета при контакте. Роботу не требуется заранее знать точное положение каждой поверхности или рассчитывать отдельную траекторию для каждого пальца. Часть ошибки позиционирования компенсирует сама механика, а не дополнительный вычислительный цикл.
Как устроена рука
У ADAPT 20 суставов, но только 12 двигателей, размещённых в запястье. Жёсткость можно менять настройкой пружин и количеством силиконовых элементов. В опытах руке задавали четыре общие точки движения, а дальнейшая адаптация происходила механически, без датчиков обратной связи.
Исследователи сравнили податливую конфигурацию с жёсткой и провели более 300 захватов. Среди предметов были болт, бутылка и банан — объекты заметно различались по форме и размеру.
Результаты эксперимента
По данным статьи в Communications Engineering, рука поднимала 24 разных предмета с успешностью 93%. В 68% случаев возникавшие движения прямо напоминали естественные способы захвата рукой человека. Эти показатели относятся к лабораторному набору объектов и выбранной последовательности движений. Они не являются общей вероятностью успеха для любых вещей.
Ограничения и следующий этап
ADAPT пока работала в открытом контуре: система не корректировала действие по давлению или положению предмета. Успех на 24 объектах нельзя автоматически переносить на беспорядочно лежащие, скользкие или движущиеся вещи. Команда планирует добавить датчики давления в силиконовую оболочку и объединить механическую адаптацию с обратной связью. Исследование показывает роль конструкции в устойчивом захвате, но не представляет готовый промышленный манипулятор. Надёжность после тысяч циклов также не оценивалась.
Источники
- Robotic hand moves objects with human-like grasps — публикация EPFL от 13 мая 2025 года, проверено 16 октября 2026 года
- Spatially distributed biomimetic compliance enables robust anthropomorphic robotic manipulation — Communications Engineering, 2025 год, проверено 16 октября 2026 года