Link-bots выполняют групповые задачи без датчиков и центрального управления
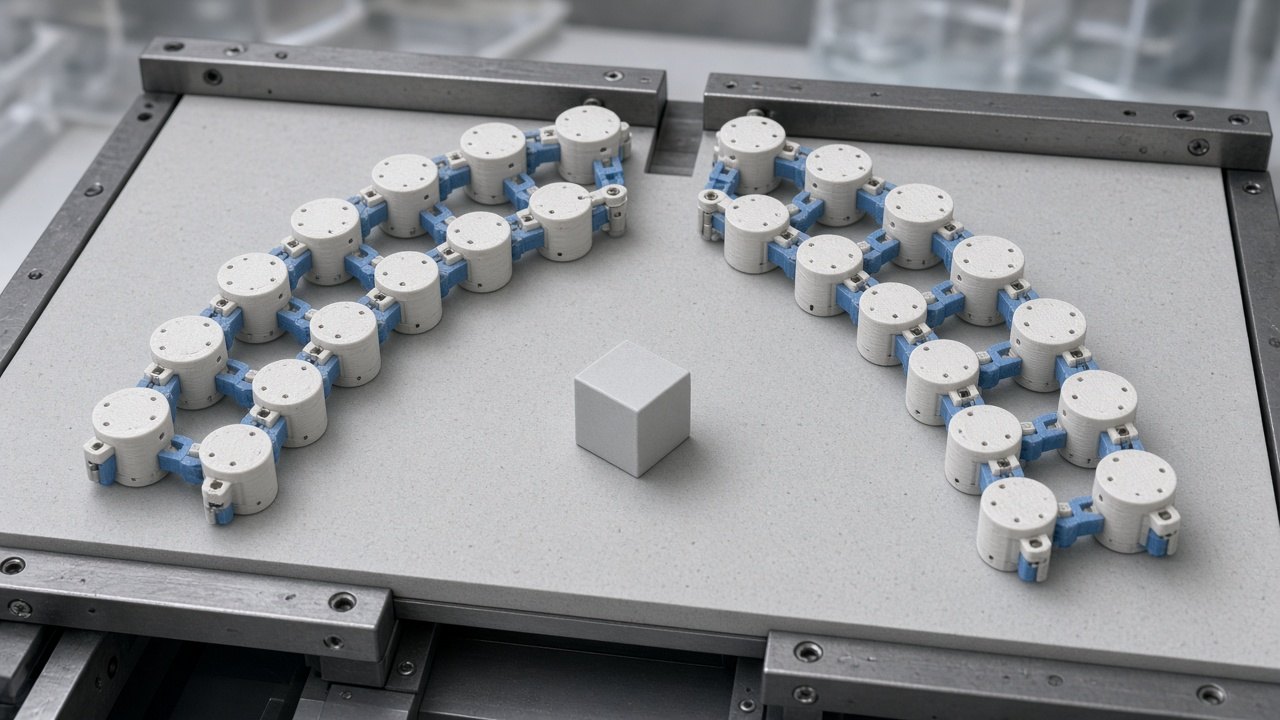
Гарвард и Сеульский национальный университет связали вибрационных мини-роботов в V-образные цепочки. Геометрия соединений позволила им огибать препятствия, перекрывать проходы и совместно переносить предметы.
Цепочка активных частиц
9 июня 2025 года Harvard SEAS рассказала о link-bots — цепочках из сантиметровых деталей, напечатанных на 3D-принтере. Каждая частица имеет наклонные ножки и движется, когда вся поверхность равномерно вибрирует. Частицы соединены жёсткими звеньями в V-образную однорядную структуру.
На самих роботах нет датчиков, аккумуляторов, радиосвязи или вычислителей. Поведение задают форма цепочки, ограничения поворота в соединениях и контакт с границами.
Какие задачи показали
Меняя несколько геометрических параметров, исследователи получали поступательное движение, остановку и разворот у стены. Цепочки проходили через узкие зазоры или, наоборот, перекрывали их, огибали предметы, окружали груз и толкали его в разных направлениях.
Несколько link-bots могли совместно преодолеть препятствие, с которым не справлялась одна цепочка. Вычислительная модель помогла связать число частиц и устройство соединений с наблюдаемым движением.
Где находится «программа»
Здесь нет алгоритма, который раздаёт команды отдельным участникам. Предсказуемая функция возникает из механических ограничений и столкновений. Такой подход сокращает бортовую электронику и позволяет исследовать, как простые локальные взаимодействия создают коллективное поведение.
Статья вышла в Science Advances 9 мая 2025 года, за месяц до сообщения Гарварда.
Ограничения прототипа
Link-bots не полностью автономны энергетически: им нужна внешняя вибрирующая поверхность. Они не воспринимают цель и не выбирают задачу; нужное поведение получают заранее выбранной геометрией и условиями стенда. Демонстрации выполнены на плоской площадке с подготовленными препятствиями. Не показаны движение по обычному полу, работа при неоднородной вибрации, долговечность соединений и масштабирование до большого роя. Авторы также не измеряли энергозатраты самого вибрационного стенда относительно полезной работы цепочек при переносе груза. Поэтому результат подтверждает механический принцип коллективного движения, но не готовую группу полевых роботов.
Темы статьи
Источники
- Harvard SEAS — Robots made of linked particle chains — сообщение университета от 9 июня 2025 года; проверено 16 октября 2026 года
- Science Advances — Emergent functional dynamics of link-bots — научная статья от 9 мая 2025 года; проверено 16 октября 2026 года