KEENON показала KOM 3.0 для многошаговых задач сервисных роботов
Архитектура объединяет VLA-модель, прогноз физических последствий и диспетчеризацию гуманоидных, доставочных и уборочных роботов.
Демонстрация на World Robot Conference
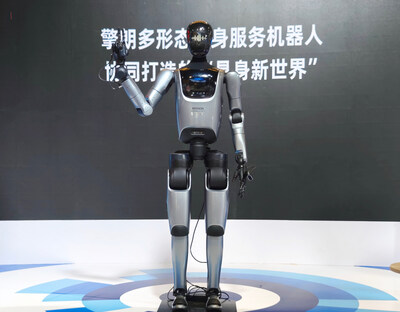
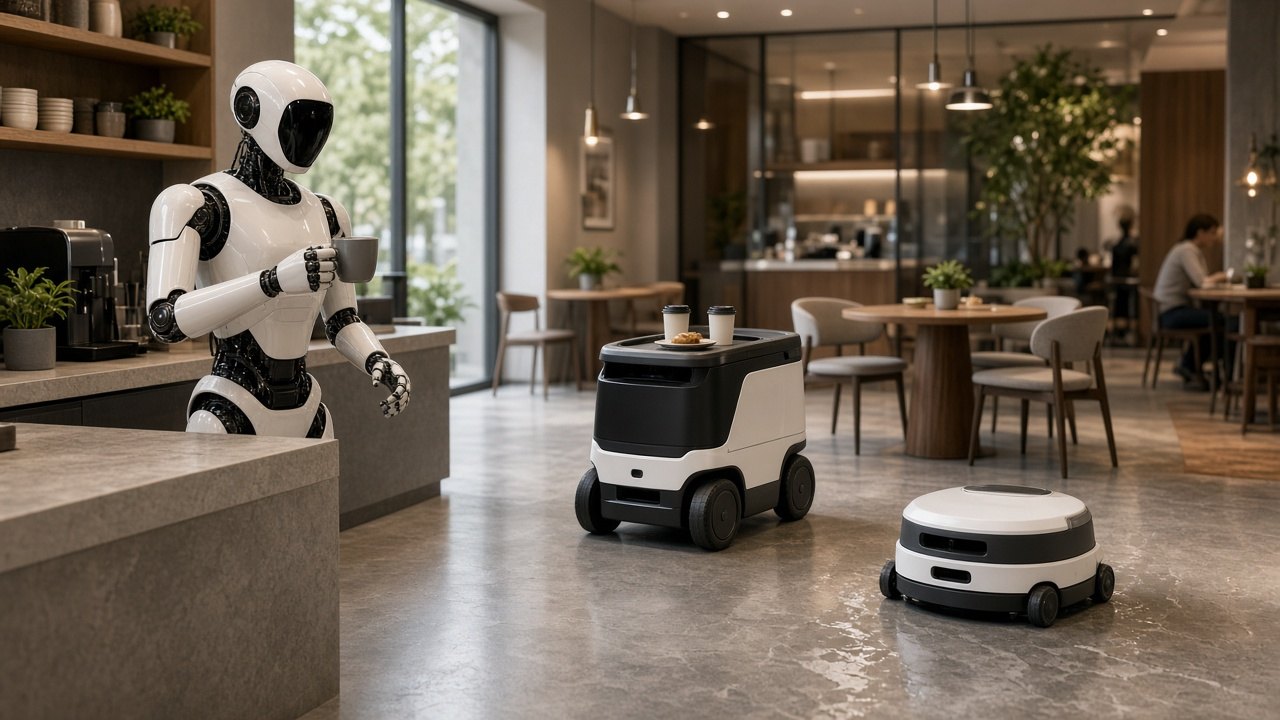
KEENON Robotics 1 сентября 2026 года опубликовала отчет о показе KOM 3.0 на World Robot Conference, проходившей 19–23 августа. На стенде компания собрала четыре сервисных сценария: прачечную, кофейную точку, магазин десертов и розничный магазин. В них вместе работали гуманоиды XMAN и специализированные роботы доставки и уборки.
По описанию KEENON, роботы выполняли заданные длительные последовательности от начала до конца без телеуправления. Публикация, однако, не сообщает число повторов, долю успешных выполнений или условия, при которых оператору пришлось бы вмешаться.
Как устроена KOM 3.0
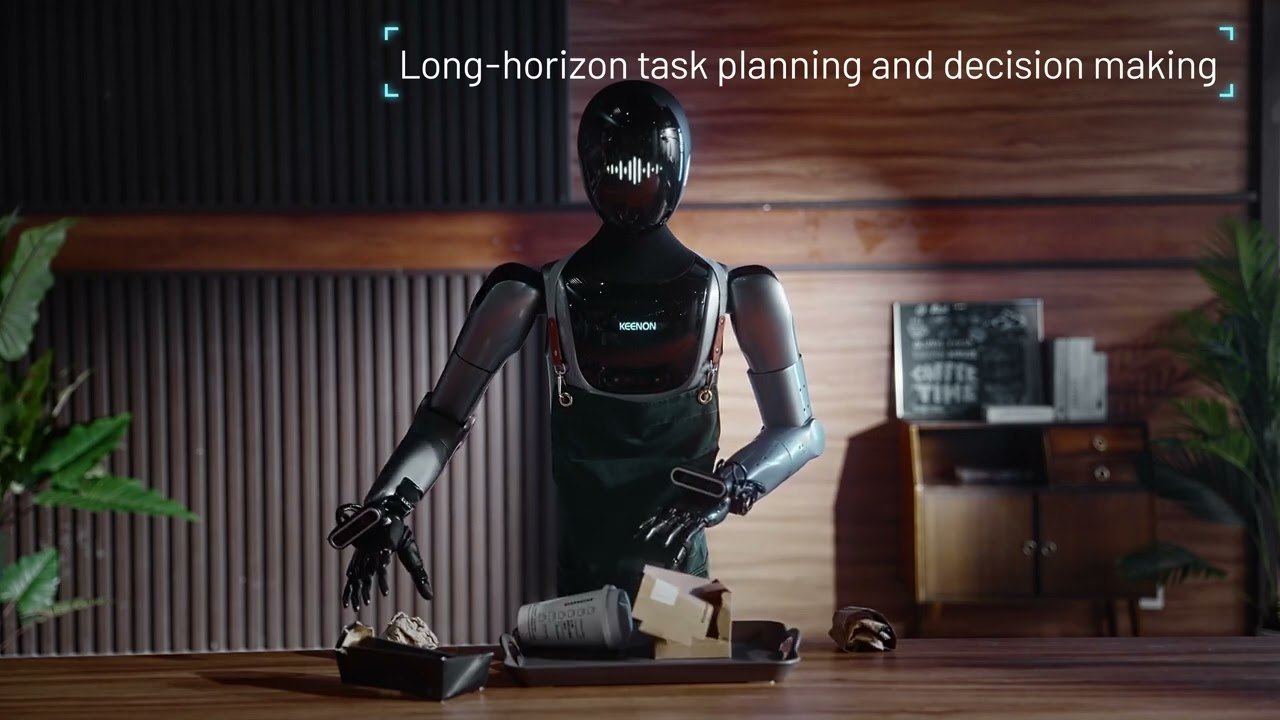
Основа KOM 3.0 — архитектура vision-language-action, дополненная моделью мира в латентном пространстве. VLA связывает инструкцию, визуальное восприятие и действие. Модель мира должна заранее оценивать физические последствия: как предмет переместится под действием силы и что произойдет на следующих шагах операции.
Латентное представление, по объяснению компании, помогает учитывать существенные свойства предметов и действий, снижая влияние случайных визуальных деталей. Это должно позволить роботу планировать длинную цепочку до начала исполнения, а не исправлять каждый следующий шаг методом проб и ошибок.
Совместная работа разных роботов
KOM 3.0 включает единое планирование задач. Гуманоиды берут на себя манипуляции и взаимодействие с людьми, а доставочные и уборочные машины — повторяемые операции. На демонстрации XMAN-R1 переносил стакан и запускал приготовление кофе. Два гуманоида совместно выполняли операции со стиркой и складыванием одежды. Параллельно работали доставочный T10 и уборочный C40.
Какие выводы пока рано делать
KEENON называет KOM 3.0 первой сервисной VLA-архитектурой с моделью мира в латентном пространстве и связывает ее с большей стабильностью и точностью. Это заявления производителя, а выставочная демонстрация не заменяет испытаний в обычном кафе, магазине или прачечной. Материал важен как описание выбранной архитектуры: прогнозирование результата действия соединено не только с управлением одним гуманоидом, но и с распределением ролей между несколькими типами сервисных роботов.
Источники
- KEENON Robotics Showcases KOM 3.0 at the 2026 World Robot Conference, Enabling Robots to “Think” Before They Act — источник от 1 сентября 2026, проверено 16 октября 2026