Мемристорный контроллер вёл робота при мощности 12,5 микроватта
Университет Мичигана испытал аналоговый мемристорный контроллер на колёсном роботе и рычаге с воздушным винтом. В двух задачах схема потребляла 12,5 мкВт и показала сопоставимое с цифровым контроллером управление.
Управление на аналоговой схеме
26 марта 2025 года Университет Мичигана сообщил об испытании мемристорной вычислительной схемы для управления роботами в реальном времени. Работа вышла в Science Advances. Контроллер потреблял 12,5 мкВт — это 0,25% мощности цифровой системы, с которой его сравнивали авторы.
Мемристор меняет сопротивление в зависимости от предыдущих сигналов и постепенно возвращается к исходному состоянию. Сеть таких элементов одновременно хранит краткую историю входов и преобразует их, напоминая резервуарную нейросеть.
Две экспериментальные задачи
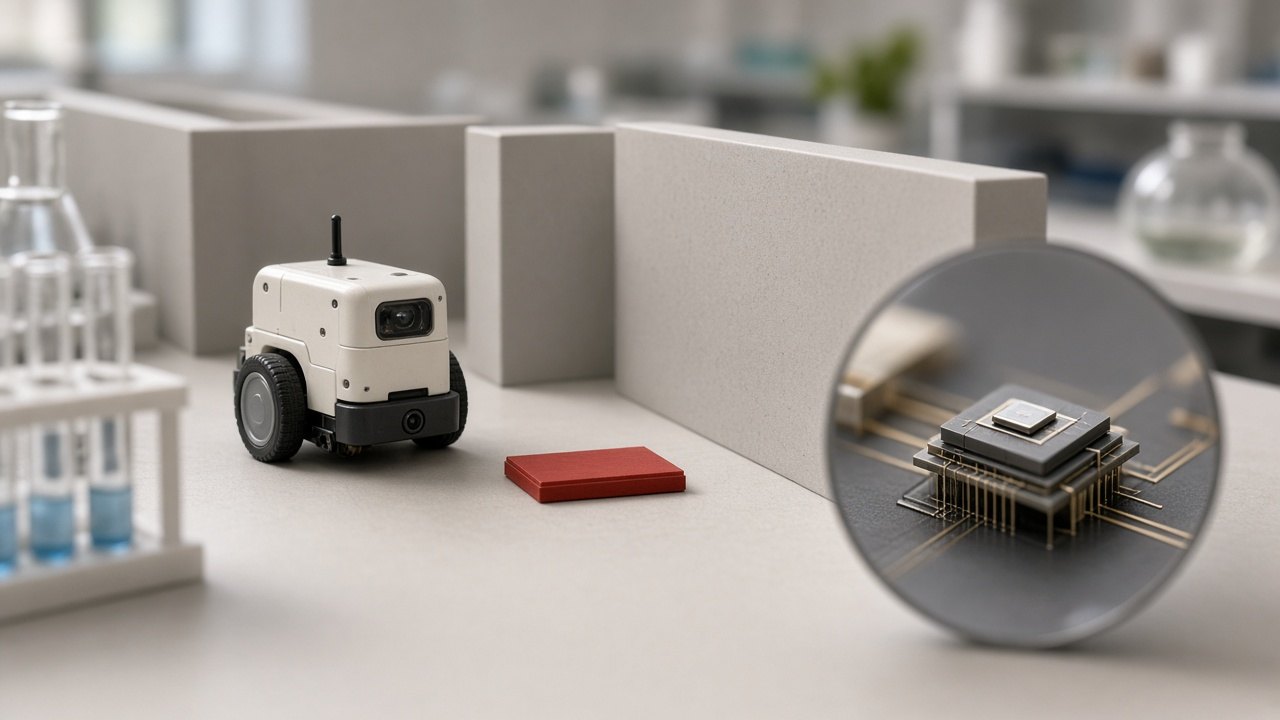
В первом опыте небольшой колёсный робот видел красную прямоугольную мишень камерой и следовал за человеком по зигзагообразному коридору. Исследователи сообщают, что скорость и точность были сопоставимы с цифровым контроллером.
Во втором опыте схема управляла воздушным винтом на рычаге. После внешнего толчка система возвращала рычаг к заданному положению. Здесь также не зафиксировали заметного ухудшения относительно контрольной электроники.
Как изготовили вычислитель
На кремниевой подложке сформировали восемь пересекающихся линий селенида висмута толщиной около 15 нм и добавили титан-золотые электроды. Сигнал подавался через один электрод, а считывался с пяти выходов.
Камера и моторы не подключались к мемристорам напрямую: кремниевый процессор сначала переводил данные в аналоговый вид, а затем преобразовывал результат в команды движения.
Ограничения прототипа
Эксперименты охватывают две простые лабораторные задачи и одну контрастную визуальную цель. Заявленная экономия относится к самому мемристорному контроллеру, а не ко всей системе с камерой, преобразователями, процессором и приводами. В новости нет длительного теста дрейфа, работы при меняющемся освещении и сравнения на сложной навигации. Авторы подали патентную заявку и ищут пути переноса технологии, поэтому до готового бортового компьютера ещё требуется интеграция и проверка воспроизводимости.
Источники
- University of Michigan — Brain-like computer steers rolling robot with 0.25% of the power needed by conventional controllers — сообщение университета от 26 марта 2025 года; проверено 16 октября 2026 года
- Science Advances — Nanoelectronics-enabled reservoir computing hardware for real-time robotic controls — научная статья 2025 года; проверено 16 октября 2026 года