Миллиметровые мягкие роботы получили каналы методом пузырькового литья
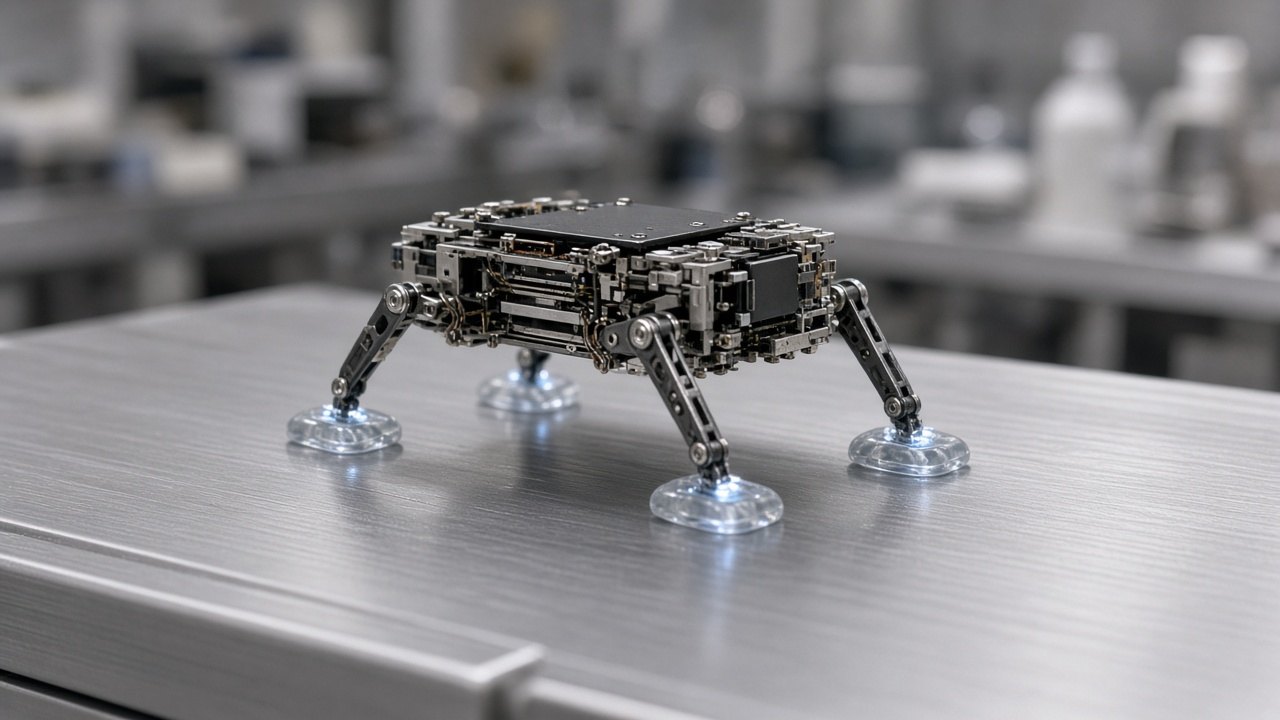
Команда Шанхайского университета Цзяо Тун изготовила пневмогидравлические мягкие приводы шириной 1–3 мм. Из них собрали мини-захват, извлекатель сгустков и управляемый наконечник для модели бронхов.
Почему уменьшение оказалось сложным
29 сентября 2025 года National Science Review опубликовал работу о миллиметровых мягких роботах с полыми каналами. В обычном пузырьковом литье воздух формирует канал внутри жидкого силикона, но при малом размере поверхностное натяжение дробит пузырёк и портит заготовку.
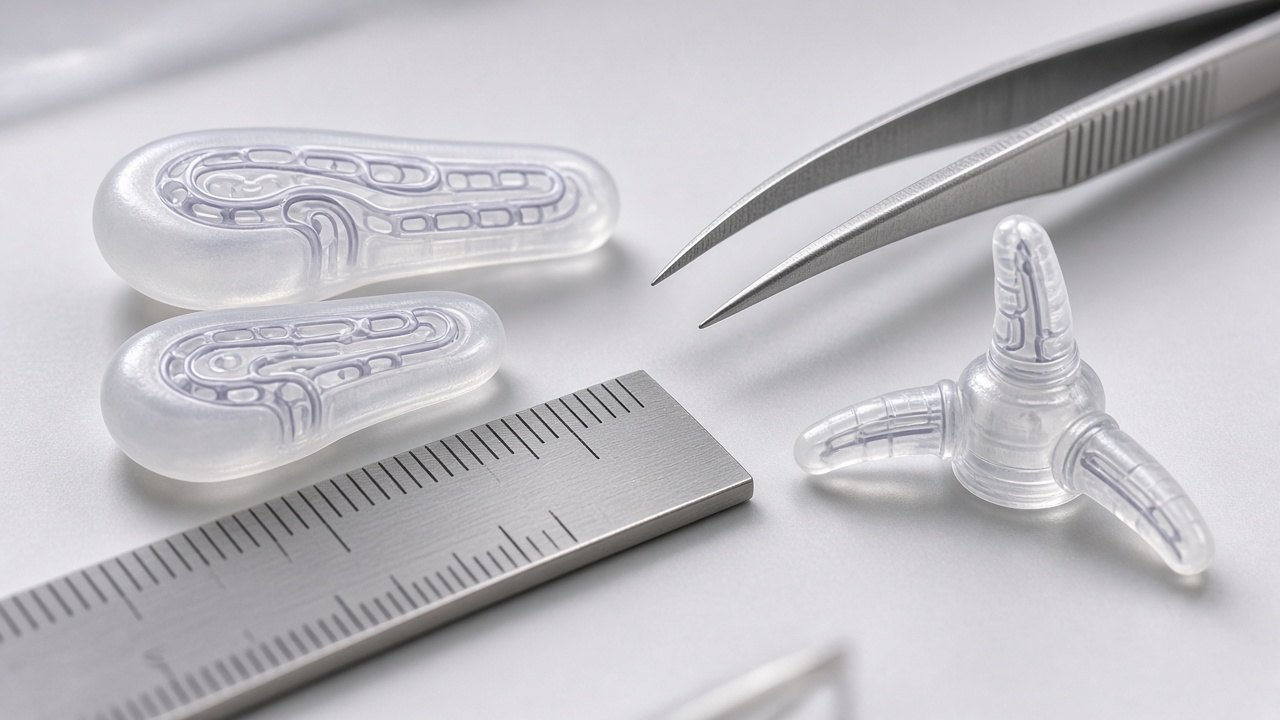
Команда Шанхайского университета Цзяо Тун изменила свойства силиконовой смеси и рассчитала соотношение вязкого сопротивления и межфазного натяжения. Метод назвали mini bubble casting. Он позволил стабильно получать внутренние полости субмиллиметрового размера.
Какие устройства изготовили
Авторы сделали приводы шириной от 1 до 3 мм — примерно в десять раз меньше устройств, полученных прежним вариантом пузырькового литья. В демонстрациях мягкий захват работал с хрупкими насекомыми, а другой инструмент извлекал имитацию сгустка из узкого канала.
Три привода диаметром около 1,5 мм объединили с камерой размером 0,65 × 0,65 мм. Выборочная подача физраствора в каналы изгибала наконечник до 180°. Оператор провёл его по прозрачной полноразмерной модели бронхиального дерева на 25 см, от канала диаметром 17 мм к ветвям около 4 мм.
Что даёт метод
Литьё формирует и мягкий корпус, и рабочий канал без сборки традиционного шарнирного механизма. Авторы проверили подход на нескольких силиконах и связали границы процесса с физической моделью. Это делает результат не только отдельным прототипом, но и способом изготовления класса миниатюрных приводов.
Ограничения прототипов
Все три применения остаются лабораторными демонстрациями. Наконечник вёл человек, а испытание проходило в прозрачной жёсткой модели, не в живой ткани и не на изолированном органе. Не проверены стерилизация, повторяемость после большого числа циклов, совместимость с рабочими инструментами и безопасность при длительном контакте. Рецептуру добавок нужно подбирать под конкретный силикон, а теоретическая модель использует упрощающие предположения. Работа показывает изготовление и движение, но не готовое средство для клинического применения.
Темы статьи
Источники
- National Science Review — Millimeter-scale fluid-driven soft robots — научная статья, опубликована 29 сентября 2025 года; проверено 16 октября 2026 года
- Shanghai Jiao Tong University Soft Robotics Lab — News — сообщение лаборатории о принятии статьи от 10 сентября 2025 года; проверено 16 октября 2026 года