Мягкий робот SPROUT проложил путь через учебный завал
MIT Lincoln Laboratory и Университет Нотр-Дам испытали на полигоне мягкий робот SPROUT, который разворачивает надувную трубку из неподвижной базы. Камера на конце помогает оператору осматривать пустоты под обломками.
Как робот входит в завал
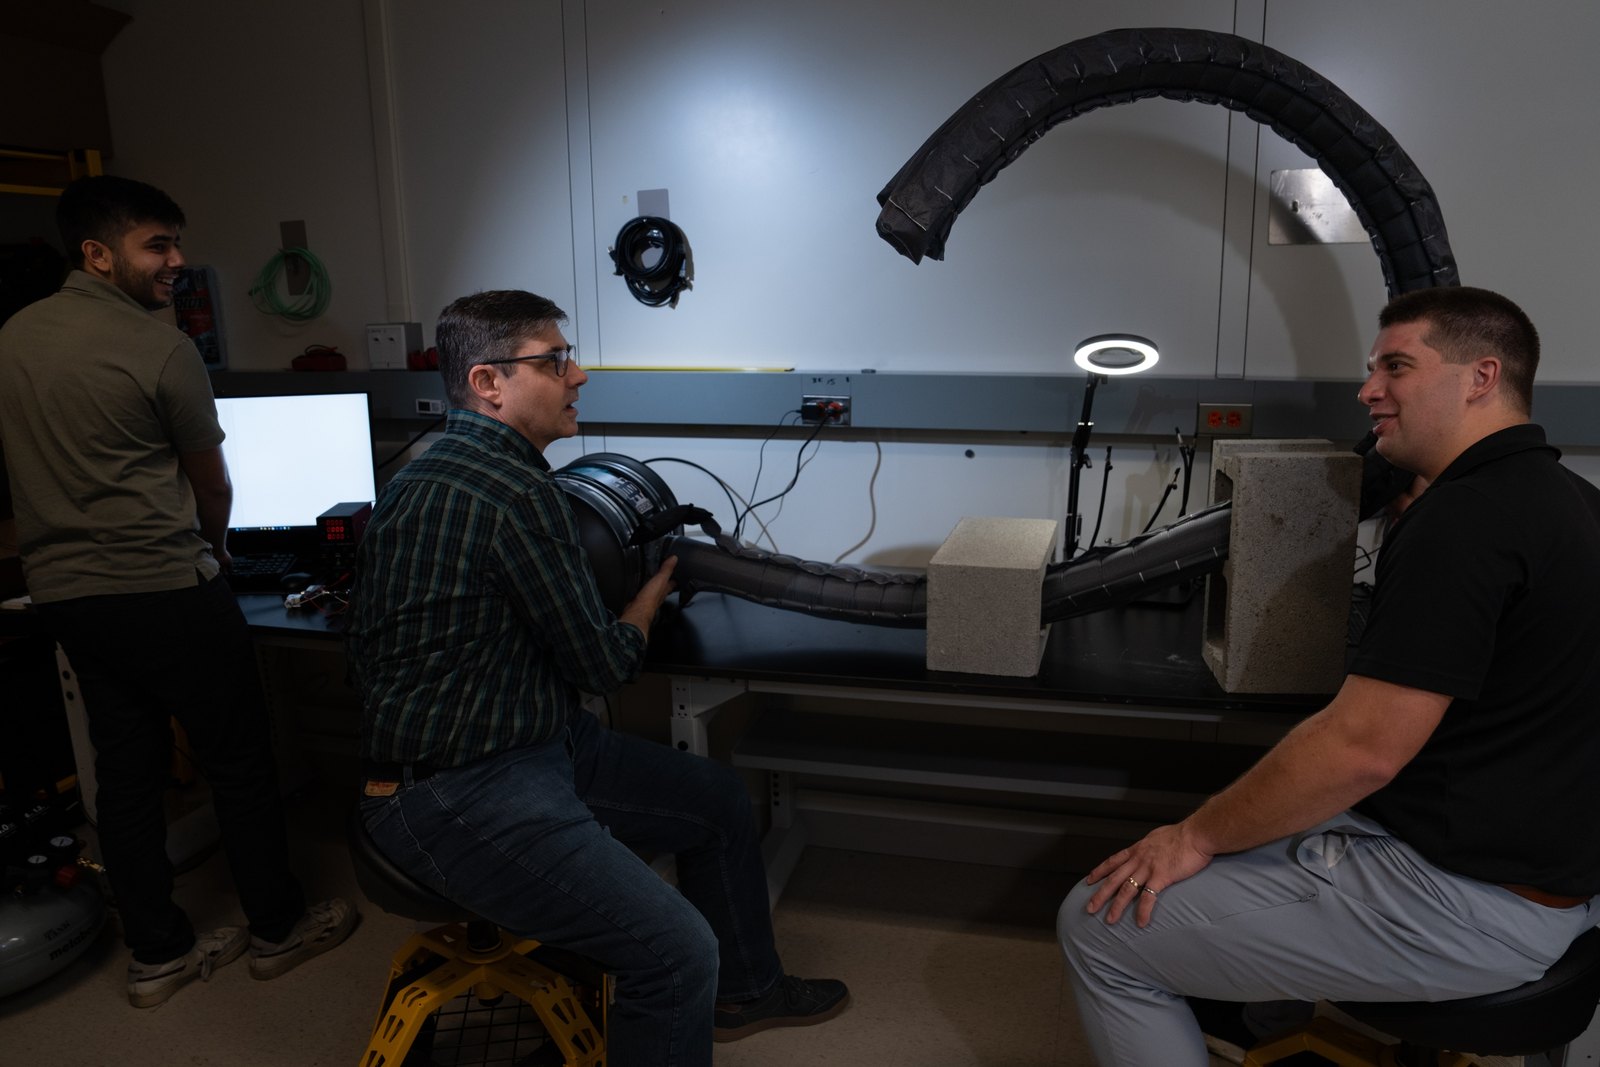
2 апреля 2025 года MIT Lincoln Laboratory представила результаты полевых испытаний SPROUT — Soft Pathfinding Robotic Observation Unit. Это мягкий робот типа vine robot: герметичная тканевая трубка хранится внутри базы и выворачивается наружу по мере подачи воздуха.
Корпус растёт с конца, поэтому почти не протаскивает всю длину по окружающим поверхностям. Он может огибать углы и проходить через узкие щели, не перемещая тяжёлую платформу по неустойчивому завалу.
Что получает оператор
На наконечнике установлены камера и датчики. Оператор ведёт SPROUT джойстиками и смотрит видеопоток. В описанной версии робот разворачивался примерно на 3 м; команда работала над увеличением длины до 7,6 м.
Испытания проходили на учебном объекте Massachusetts Task Force 1 в Беверли. Исследователи корректировали прочность, переносимость и управление после работы со специалистами поисковых подразделений. Отдельно создан симулятор разрушенных конструкций, потому что для реальных обрушений почти нет точных карт пустот, пригодных для проверки алгоритмов.
Что проверяла научная работа
Предшествующая статья команды описывает серию опытов на инженерно подготовленном завале. SPROUT проходил отверстия, поворачивал и проникал в пустоты. Удалённое управление проверяли на расстоянии до 8,4 м между оператором и системой. Работа связала устройство робота с перечнем трудностей, которые возникают при осмотре разрушенных зданий.
Ограничения прототипа
SPROUT остаётся телеуправляемым: он не строит безопасный маршрут полностью самостоятельно. Авторы научной работы прямо указывают, что сенсоры, представление обстановки и управление нужно развивать. Камера видит только область у наконечника, а деформируемое тело затрудняет оценку собственной формы. Полевые испытания проходили на учебном, а не на свежем завале. Текущая длина ограничивает глубину осмотра, и в открытых материалах нет статистики успешных миссий, времени развёртывания и работы при проколах. Это испытанный прототип для сбора обратной связи, а не штатный инструмент.
Источники
- MIT News — A flexible robot can help emergency responders search through rubble — сообщение от 2 апреля 2025 года; проверено 16 октября 2026 года
- IEEE SSRR — Field Insights for Portable Vine Robots in Urban Search and Rescue — научная работа, опубликована 12 ноября 2024 года и описывает полевые испытания SPROUT; проверено 16 октября 2026 года
- University of Notre Dame Robotics — A flexible robot can help emergency responders search through rubble — сообщение университета от 2 апреля 2025 года; проверено 16 октября 2026 года