Метаботы NC State складываются в сотни устойчивых форм
Исследователи NC State собрали мягких роботов из прорезанных полимерных листов, которые меняют форму под действием электричества или магнитного поля. Конструкция из четырёх секций допускает 256 устойчивых конфигураций.
Робот из плоского листа
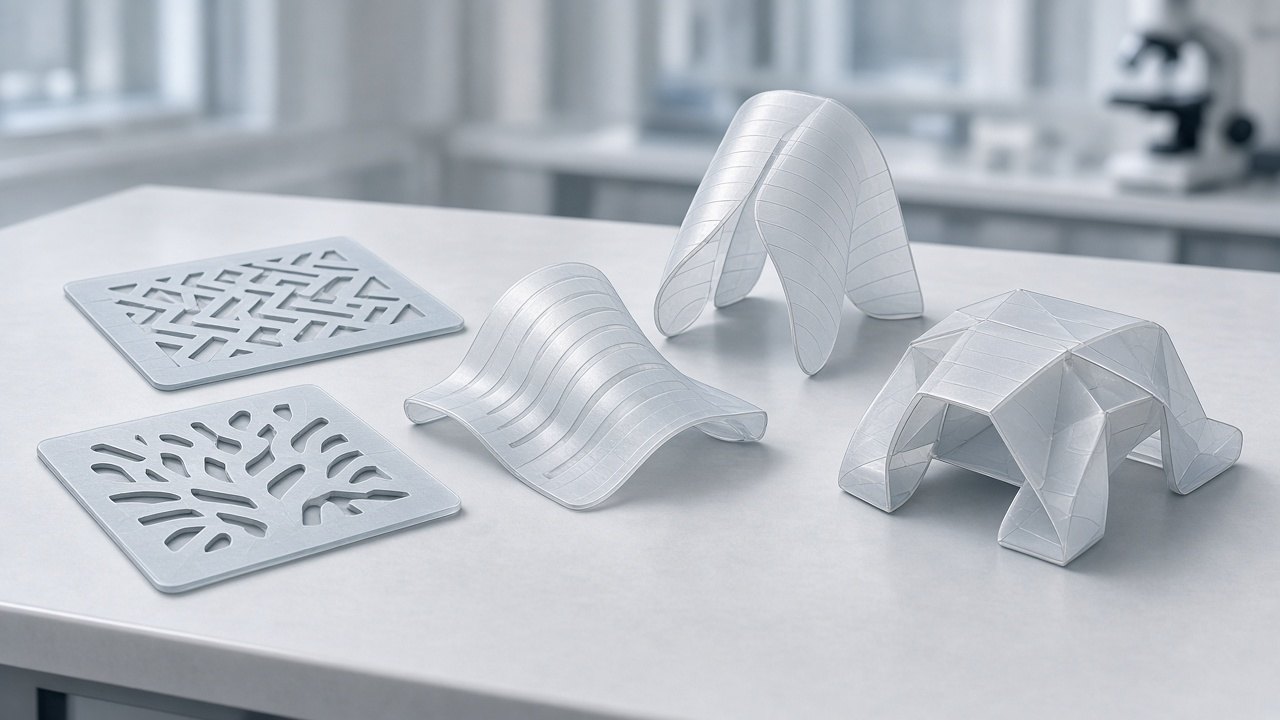
15 октября 2025 года NC State и журнал Science Advances представили класс мягких роботов, названных метаботами. Основа — тонкий полимерный лист с заданным рисунком прорезей. На поверхность наносят плёнки, реагирующие на электрический сигнал или магнитное поле, поэтому лист может сгибаться и переходить между заранее заложенными состояниями.
Одна секция имеет до 20 устойчивых конфигураций. Если соединить четыре секции, число возможных состояний достигает 256. Устойчивость означает, что после переключения форму не нужно непрерывно удерживать внешней силой.
Какие движения показали
Авторы собрали несколько вариантов. Бистабильный мягкий захват удерживал объекты; магнитный модуль прыгал и менял походку; комбинированный ползущий робот реагировал и на магнитное, и на электрическое воздействие. Изменяя форму и частоту колебаний пьезоэлектрической плёнки, исследователи управляли скоростью и поворотом на месте.
Идея объединяет механические метаматериалы и робототехнику: часть программы движения хранится в геометрии и запасённой упругой энергии, а не в большом наборе моторов и фиксаторов.
Что подтверждает работа
В статье описаны изготовление листов, способы переключения, движение по лабораторным поверхностям и захват. Авторы показали, что один и тот же плоский модуль можно перестраивать под разные действия, а несколько приводов не требуют традиционной шарнирной рамы.
Это полезный результат для компактных систем, которым важны малая толщина и изменение формы после изготовления.
Ограничения прототипа
Сами авторы называют работу ранней проверкой идеи. Число геометрически возможных состояний не равно числу автоматически доступных полезных режимов: для переключения всё равно нужны внешнее поле, электрическое подключение или ручная подготовка. Испытания проходили в контролируемых лабораторных условиях. В открытом сообщении нет ресурса циклов, грузоподъёмности полного четырёхсекционного робота, устойчивости к загрязнению и метода автономного выбора формы. До самостоятельной машины вне лаборатории метаботам нужны питание, датчики и замкнутое управление.
Темы статьи
Источники
- NC State — “Metabots” Shapeshift From Flat Sheets Into Hundreds of Structures — сообщение университета от 15 октября 2025 года; проверено 16 октября 2026 года
- Science Advances — Multistable thin-shell metastructures for multiresponsive reconfigurable metabots — научная статья от 15 октября 2025 года; проверено 16 октября 2026 года