Модульные Truss Link собрали более быстрый робот из найденной детали
Команда Columbia Engineering показала роботов из магнитных раздвижных стержней, которые соединяются, сбрасывают неисправный модуль и добавляют новый. Дополнительная опора увеличила скорость тетраэдра на склоне более чем на 66,5%.
Из простых стержней в новую конструкцию
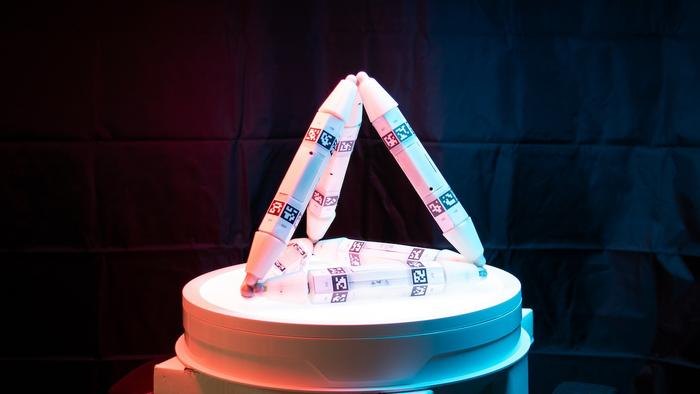
16 июля 2025 года Columbia Engineering представила концепцию Robot Metabolism, опубликованную в Science Advances. Её строительный блок Truss Link — раздвижной стержень с магнитными соединителями на концах. Модули могут сцепляться под разными углами, сокращаться и удлиняться.
Исследователи показали, как плоские структуры складываются в объёмные, две подсистемы объединяются, а повреждённый элемент отделяется и заменяется найденным. Название «метаболизм» здесь является инженерной метафорой: робот не перерабатывает сырьё, а повторно использует совместимые готовые модули.
Что изменилось после добавления детали
В одном опыте стержни образовали тетраэдрический робот. Затем конструкция присоединила ещё один Truss Link и использовала его как опору при движении по наклонной поверхности. По измерениям авторов, скорость выросла более чем на 66,5%.
В других демонстрациях один робот помогал другому завершить перестройку, а система сбрасывала неработающий стержень. Часть процесса происходила самостоятельно благодаря магнитным соединителям и геометрии, часть требовала подготовленной среды или помощи соседнего модуля.
Почему это отличается от обычной модульности
Большинство модульных платформ меняет расположение собственных деталей. Здесь акцент сделан на открытом наборе совместимых элементов: машина может присоединить модуль, который до этого принадлежал другой структуре или лежал в окружении. Авторы опубликовали файлы деталей, прошивки, модели и код на Zenodo и GitHub.
Ограничения прототипа
Truss Link не ищет детали в произвольной среде и не распознаёт их универсально. Для «питания» подходят только заранее изготовленные совместимые модули с магнитными соединителями. Эксперименты выполнены на столе и склоне с небольшими конструкциями; нет испытаний долговечности, автономного планирования сборки и работы среди случайных предметов. Добавление опоры улучшило один измеряемый режим, но не означает общего роста возможностей. До самоподдерживающейся группы машин концепции нужны надёжные манипуляции, питание и управление запасами модулей.
Темы статьи
Источники
- Columbia Engineering — Robots that Grow by Consuming Other Robots — сообщение университета от 16 июля 2025 года; проверено 16 октября 2026 года
- Science Advances — Robot metabolism: Toward machines that can grow by consuming other machines — научная статья от 16 июля 2025 года; проверено 16 октября 2026 года
- Zenodo — материалы и файлы проекта — набор данных и исходные файлы; проверено 16 октября 2026 года