Atlas выполнил длинную последовательность действий под управлением одной модели
Boston Dynamics и Toyota Research Institute показали языково-управляемую модель, которая связывает ходьбу и манипуляцию Atlas в длинных задачах с восстановлением после помех.
Одна политика для тела и рук
20 августа 2025 года Boston Dynamics и Toyota Research Institute представили результаты совместной работы над Large Behavior Model для Atlas. Модель получает изображения, сведения о состоянии суставов и языковую команду, а затем формирует действия для всего робота с частотой 30 Гц.
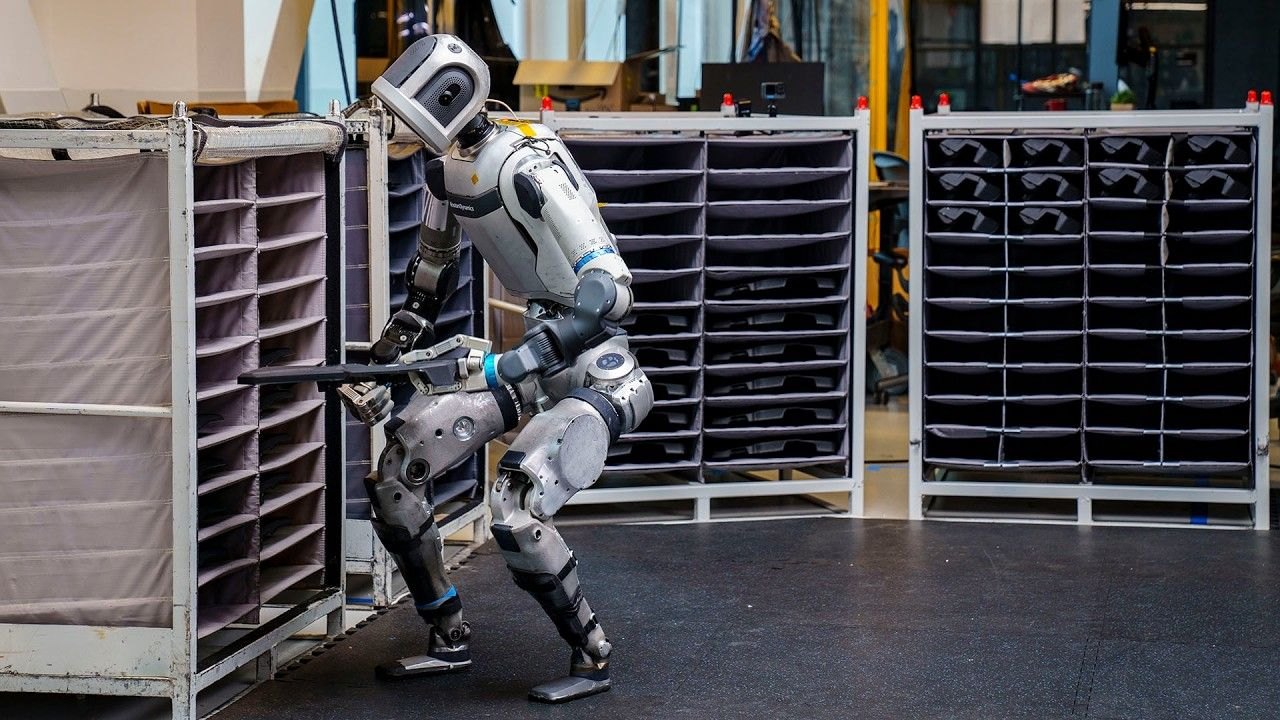
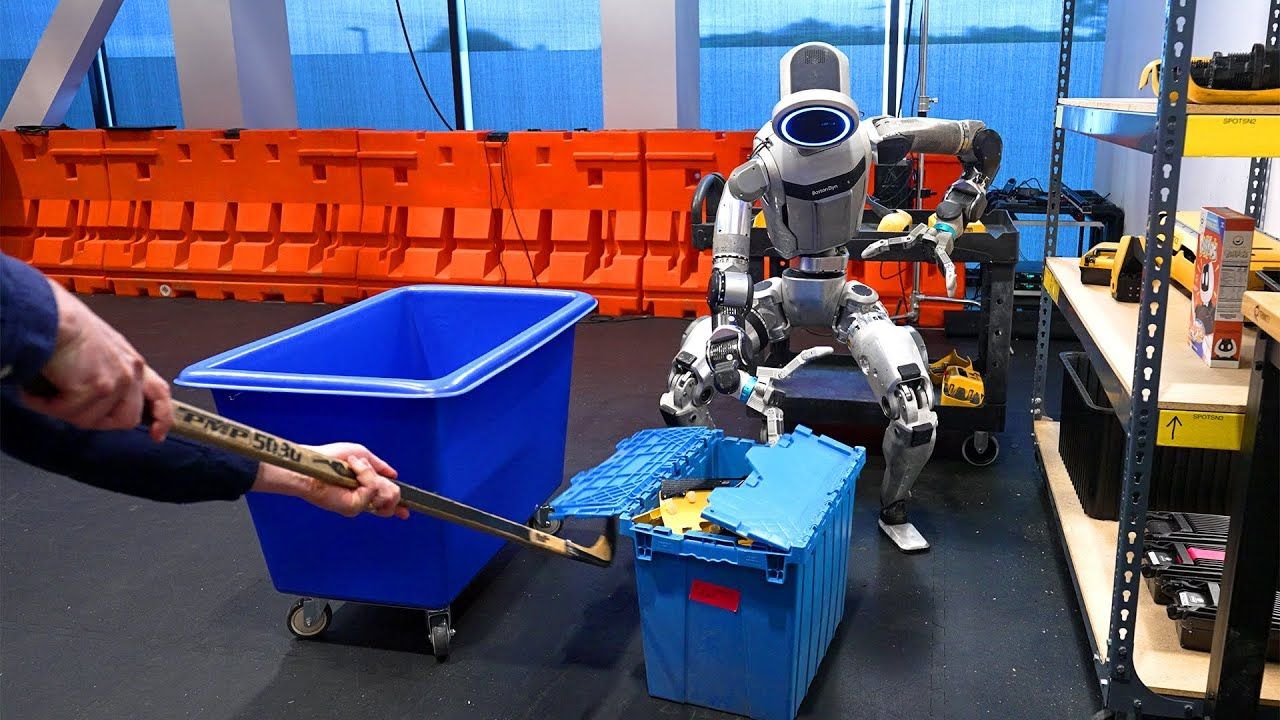
В основной демонстрации Atlas сортирует детали Spot: забирает их с тележки, складывает ноги робота, открывает нижний контейнер и раскладывает предметы по местам. Для движения он шагает, меняет стойку, приседает и переносит центр массы одновременно с работой кистей.
Как обучали систему
Команда собирала демонстрации на реальном роботе и в симуляции через систему телеуправления с VR-интерфейсом. Затем записи размечали и использовали для обучения одной многозадачной языково-обусловленной политики. Указана архитектура на 450 млн параметров; она объединяет данные Atlas, верхней части робота на испытательном стенде и наборы Toyota Research Institute.
Разработчики специально добавляли примеры восстановления: деталь падала, крышка контейнера закрывалась, положение предметов менялось. После включения таких эпизодов в данные модель могла продолжить задачу без отдельного программирования каждого случая.
Что показал эксперимент
Авторы также сообщают, что для части задач выполнение удавалось ускорить в 1,5–2 раза изменением временных меток предсказываемой траектории без повторного обучения. Это наблюдение относится к выбранным лабораторным задачам и не задаёт рабочую скорость Atlas в производстве.
Ограничения результата
Публикация не приводит общего процента успешных попыток, числа испытаний и сравнения с альтернативными подходами. Видео демонстрирует выбранную успешную последовательность. Авторы прямо называют работу базовой линией и планируют расширять объём данных, разнообразие задач и оценку моделей.
Кроме того, система обучалась на демонстрациях именно этих классов действий. Способность восстановиться после показанных помех не означает, что Atlas распознает любую новую ошибку или самостоятельно сформулирует новую производственную цель.
Темы статьи
Источники
- Large Behavior Models and Atlas Find New Footing — Boston Dynamics и Toyota Research Institute, 20 августа 2025 года; проверено 16 октября 2026 года