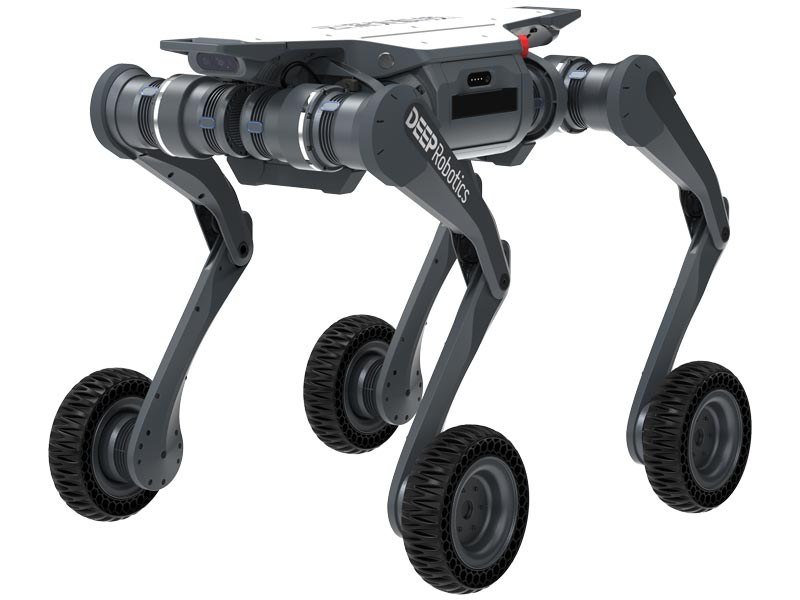
Lynx S10 стал платформой для испытаний навигации на конкурсе GOAI
На техническом соревновании команды программировали колесно-шагающего робота DEEP Robotics для патрулирования лестниц, платформ и неровных участков.
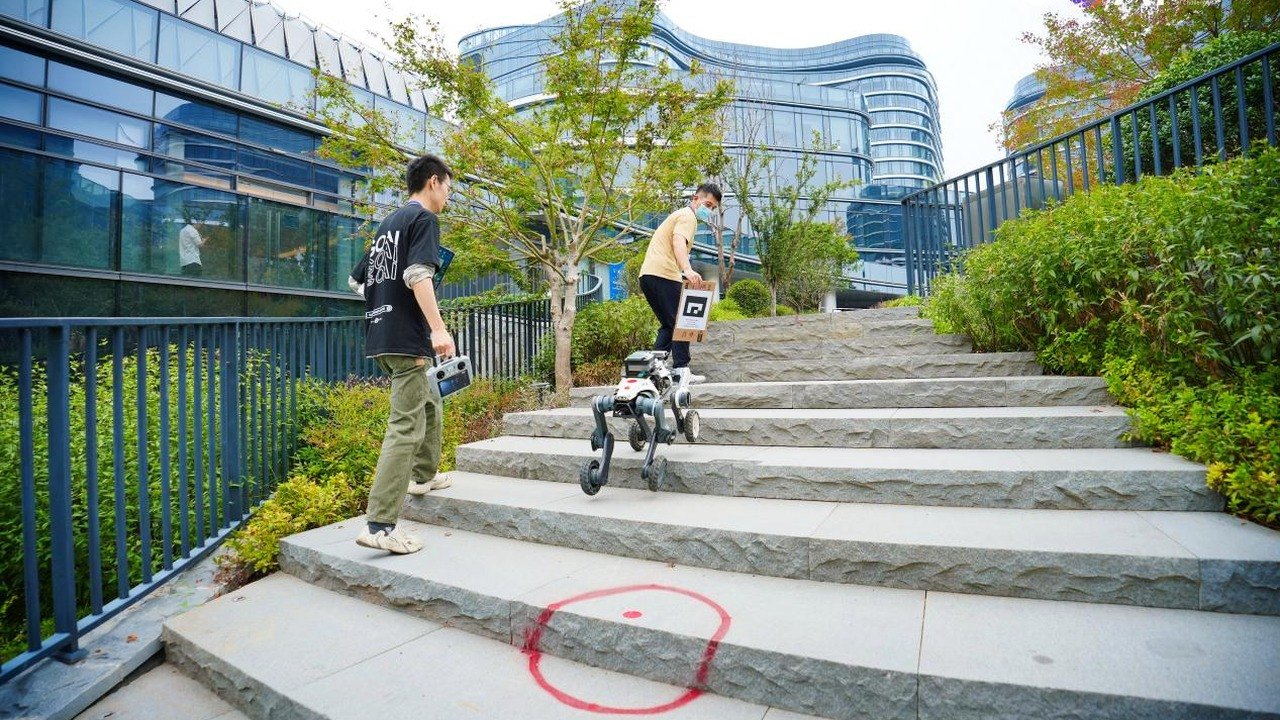
Полигон вместо стандартной трассы
DEEP Robotics 16 октября 2026 года рассказала об итогах финала World Artificial Intelligence Open Competition, или GOAI. Сам финал прошел 22–23 сентября в Ханчжоу. Компания отвечала за задание по всепроходимому патрулированию промышленного парка и предоставила участникам колесно-шагающих роботов Lynx S10 вместе с базовой технической поддержкой.
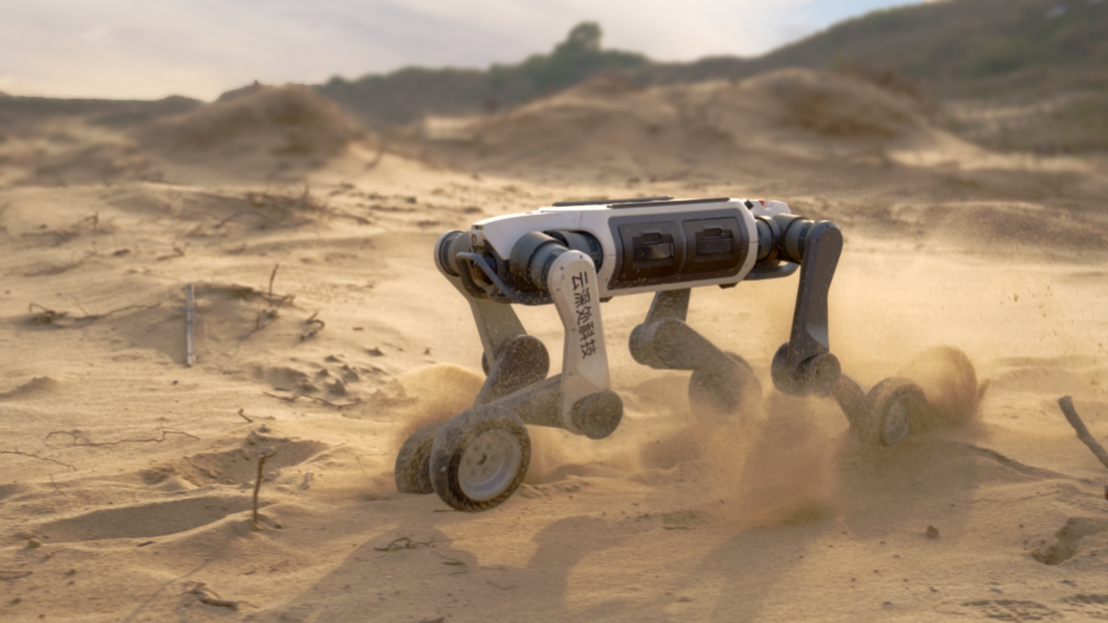
Трассу построили как приближенную к рабочей среде: в нее вошли приподнятые платформы, последовательные лестницы и неровные покрытия. Роботу требовалось пройти несколько типов рельефа и посетить заданные точки.
Какие задачи решали команды
Участники разрабатывали планирование маршрута, локализацию в реальном времени, автономную навигацию, распределение заданий и устойчивое динамическое движение. Среди упомянутых направлений — высокоточное картографирование, объединение восприятия с управлением, обучение с подкреплением и согласование нескольких типов походки.
Такой формат проверяет не отдельный эффектный маневр, а связку из восприятия, выбора маршрута и движения. При этом конкурсная трасса не равна длительной эксплуатации на промышленном объекте: в публикации нет данных о продолжительности непрерывной работы, числе отказов или сравнении S10 с другими платформами.
Масштаб соревнования
По данным организаторов, с июля конкурс привлек более 14 тысяч разработчиков и получил 2999 работ. В финал вышли 70 команд по четырем направлениям. В задании с роботами первое место заняла команда лаборатории четвероногих роботов Чунцинского университета. Второе место получил предприниматель Су Бо, третье — объединенная команда Колумбийского и Цинхуа университетов.
Что показывает публикация
DEEP Robotics считает результаты подтверждением адаптивности Lynx S10 к сложным наружным маршрутам и его потенциала для патрулирования. Эту оценку следует атрибутировать компании: опубликованы итоги соревнования, а не независимое ресурсное испытание серийной машины. Практический интерес проекта — в использовании одного аппаратного носителя разными командами и алгоритмами, что позволяет сравнивать подходы к навигации и управлению в одинаковой обстановке.
Темы статьи
Источники
- 以真实场景丈量技术高度!世界人工智能开源大赛落幕 云深处助力具身智能破局落地 — источник от 16 октября 2026, проверено 16 октября 2026