Мягкий подводный робот движется в трёх измерениях с двумя приводами
Четыре гибких крыла позволяют прототипу подниматься, двигаться вперёд и менять ориентацию без отдельного привода для каждого элемента.
Конструкция по мотивам морской лилии
Инженеры Университета штата Северная Каролина создали мягкого подводного робота, способного перемещаться в трёх измерениях при помощи двух пневматических входов. Форму и движения авторы подсмотрели у перистых морских лилий — животных с несколькими гибкими лучами вокруг центральной части тела. Исследование вышло в Science Advances 7 октября 2026 года.
У прототипа четыре упругих крыла. Каждое из них может переходить между двумя устойчивыми формами и после переключения сохраняет положение без постоянного давления. Вместо отдельного управления каждым крылом исследователи соединяют их попарно и меняют последовательность подачи воздуха.
Три режима движения
При одновременной работе обеих пар робот складывает и раскрывает крылья подобно медузе. Так он поднимается, опускается или удерживается на нужной глубине. Если приводить в движение только одну пару, возникает режим, похожий на плавание рыбы: робот идёт вперёд или назад.
Чередование двух каналов заставляет конструкцию вращаться вокруг продольной оси. Этот режим нужен для смены ориентации и манёвров. Авторы называют способность механики создавать разные движения при малом числе управляющих сигналов «механическим интеллектом». Здесь речь не об искусственном интеллекте, а о свойствах формы и материала.
Скорость и демонстрации
В лабораторных опытах максимальная скорость достигала 1,64 длины корпуса в секунду, а угловая скорость — 90 градусов в секунду. Минимальный транспортный показатель энергозатрат, приведённый авторами, составил 17,6.
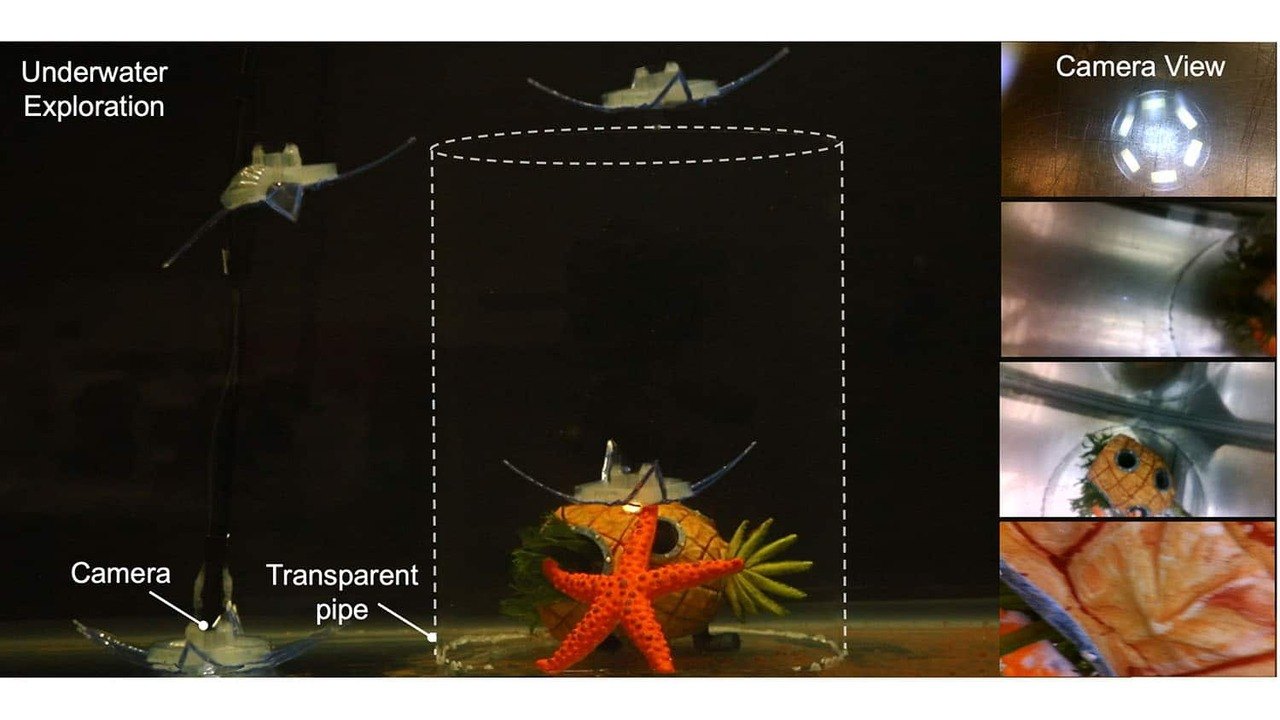
Исследователи показали робота с камерой при осмотре подводного пространства. Прототип также поднимал небольшие предметы: один аппарат справлялся самостоятельно, а несколько могли работать вместе. Эти опыты демонстрируют управляемость конструкции, но ещё не означают готовность к продолжительной работе в море.
Что предстоит доработать
Текущая система использует пневматические линии и не является полностью беспроводной. Команда планирует создать автономную версию без внешних соединений. В опубликованных материалах нет результатов длительных морских испытаний, предельной глубины или времени работы такой версии.
Среди возможных направлений авторы называют экологический мониторинг, поисковые работы и подводные манипуляции. Пока это перспективы исследовательской платформы: основным результатом остаётся сама схема, в которой два привода обеспечивают подъём, поступательное движение и вращение.
Источники
- Science Advances — Minimal-Actuation Feather Star–Inspired Soft Swimmers for Multimodal 3D Maneuverability — научная статья, опубликована 7 октября 2026 года; проверено 16 октября 2026
- NC State University — Soft Robot Inspired by Feather Star Can Navigate Three Dimensions Using Only Two Actuators — сообщение университета от 7 октября 2026 года; проверено 16 октября 2026
- Naked Science — Морская лилия подсказала учёным конструкцию подводного робота — русскоязычная публикация от 10 октября 2026 года; проверено 16 октября 2026