LimX Dynamics объединила симуляцию и реальные испытания в DreamActor
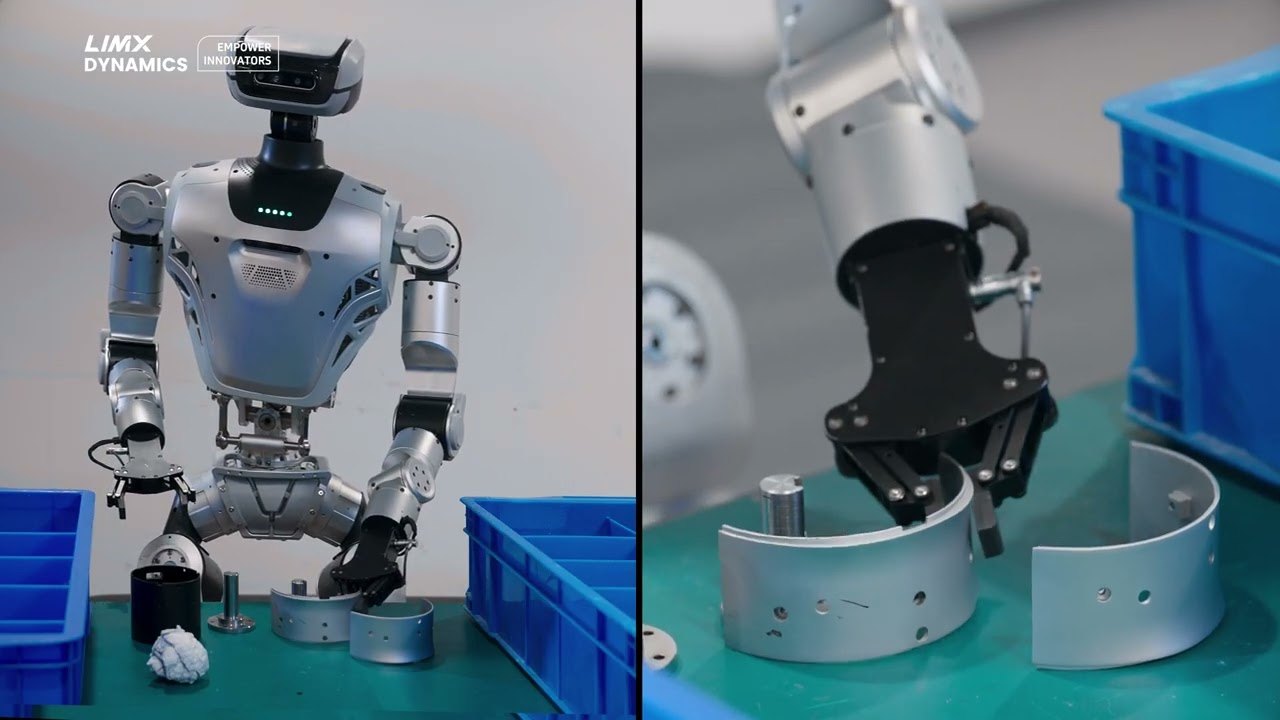
LimX Dynamics 2 сентября 2025 года представила DreamActor — процесс обучения манипуляциям, который переносит реальные сцены в симуляцию, а затем дообучает политику на роботе.

От реальной сцены к симуляции
LimX Dynamics представила DreamActor как процесс подготовки моделей управления роботами на нескольких источниках данных. Сначала обычные камеры снимают объект и окружение с разных ракурсов. По этим материалам создаётся трёхмерная сцена с геометрией, коллизиями и физическими параметрами.
Затем в симуляции формируются траектории манипуляций, модель проходит имитационное обучение и доменную рандомизацию. После переноса на физического робота политика дообучается с подкреплением уже в реальной среде.
Зачем соединять два мира
Симуляция позволяет быстро создавать множество вариаций сцены без риска повредить оборудование. Однако модель может научиться использовать особенности виртуальной среды, которых нет в действительности. Компания предлагает уменьшать этот разрыв за счёт финального этапа на реальном роботе.
LimX утверждает, что связка Real2Sim2Real и дообучения в физической среде ускоряет подготовку политики, повышает устойчивость переноса и требует меньше реальных попыток. В новости перечислены качественные преимущества, но нет таблицы с числом эпизодов, долей успешных действий и сравнением с альтернативными методами.
Что входит в DreamActor
Процесс поддерживает реконструкцию сцен по изображениям потребительских камер, расширение библиотеки трёхмерных объектов и настройку массы, трения и коллизионной геометрии. Выравнивание объектов компания предлагает выполнять с помощью роботизированных рук без отдельной сложной калибровочной системы.
LimX относит DreamActor к более широкой стратегии Data Recipe, где объединяются данные с физических устройств, симуляции и интернет-видео. Сам DreamActor — не новая модель робота, а способ готовить и переносить управляющие политики.
Ограничения публикации
Материал подготовлен разработчиком и не содержит ссылки на рецензируемую работу, открытый код или полный набор данных. Неясно, сколько времени занимает реконструкция одной сцены и насколько метод устойчив к прозрачным, мягким или быстро меняющимся объектам.
До публикации воспроизводимых тестов DreamActor следует рассматривать как заявленный исследовательский процесс. Схемы и визуализации со страницы не являются реальными фотографиями события и не подходят для обложки новости.
Темы статьи
Источники
- LimX DreamActor: A New Paradigm for Multi-Source Data Training in Embodied AI — опубликовано 2 сентября 2025 года, проверено 16 октября 2026 года