Sanctuary AI добавила новые тактильные датчики в Phoenix
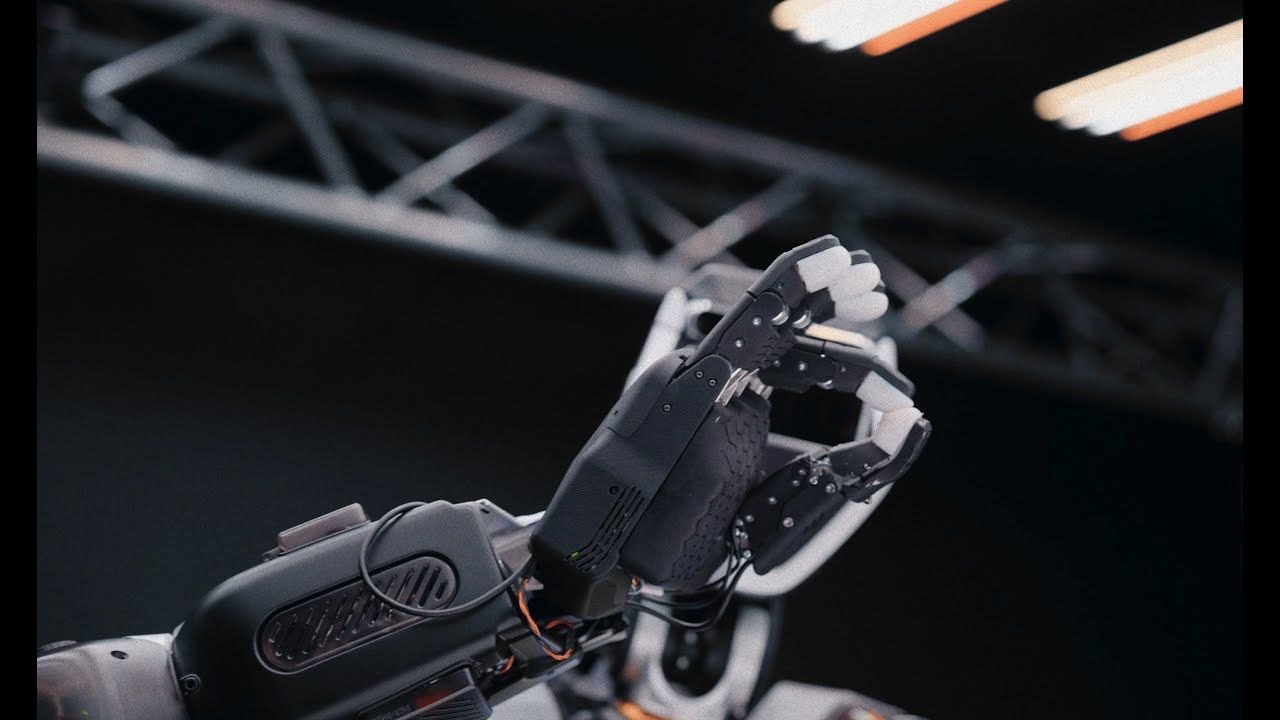
Sanctuary AI интегрировала тактильные датчики в руки Phoenix, чтобы оператор и модели управления получали сведения о контакте, проскальзывании и усилии захвата.
Осязание для роботизированной кисти
26 февраля 2025 года Sanctuary AI сообщила об интеграции нового поколения тактильных датчиков в роботов Phoenix. Компания связывает обновление прежде всего с точными операциями, где камеры не видят место контакта: захватом внутри контейнера, обнаружением проскальзывания и ограничением силы сжатия.
На первом этапе датчики помогают операторам телеуправления. Вместо оценки контакта только по видео оператор получает дополнительный сигнал от пальцев и может увереннее завершать захват без повторных попыток.
Данные для обучения
Sanctuary AI также рассматривает осязание как источник обучающих записей для моделей Physical AI. Сигналы о моменте касания, распределении давления и потере контакта дополняют изображения и действия оператора. По логике разработчика, такие записи должны помочь модели отличать надёжный захват от ситуации, когда предмет начинает скользить.
Компания ранее показывала кисть Phoenix с 21 степенью свободы. В новой публикации основной акцент сделан не на механике руки, а на использовании тактильных данных при телеуправлении и последующем обучении автономных политик.
Где это применимо
Производитель перечисляет автомобильное производство, распределительные центры, энергетику, логистику, розничные операции и коммунальную инфраструктуру. Однако конкретный заказчик или завершённый производственный процесс в сообщении не назван.
Ограничения заявления
Страница не приводит число датчиков, разрешение измерения, частоту опроса, процент успешных захватов или сравнение с управлением только по камерам. Речь идёт о заявленной интеграции и демонстрационном видео. Данные о повышении точности и устойчивости не подтверждены опубликованной методикой испытаний, поэтому их нельзя трактовать как измеренный прирост производительности Phoenix.
Не указано и то, какую часть сигнала получает оператор в реальном времени и как именно осязание входит в обучаемую модель. Без этих деталей нельзя сравнить решение с другими тактильными кистями.
Темы статьи
Источники
- Sanctuary AI Equips General Purpose Robots with New Touch Sensors — Sanctuary AI, 26 февраля 2025 года; проверено 16 октября 2026 года