Робот ATOM катится и летает с двумя приводами
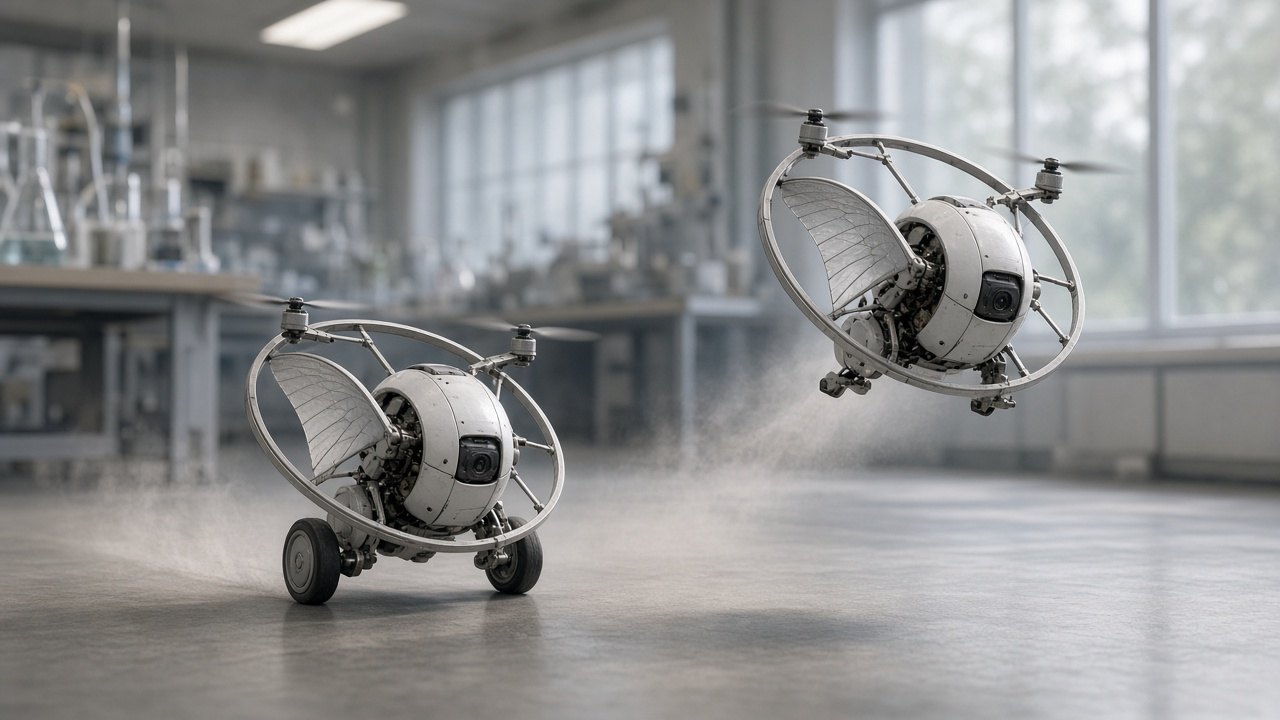
Кольцевая рама служит ATOM колесом на земле и защитой в полёте, а два двигателя обеспечивают движение и переход между режимами.
Одна конструкция для земли и воздуха
Исследователи Singapore University of Technology and Design разработали ATOM — экспериментального робота, который катится по земле и летает как вращающееся монокрыло. Научная статья была опубликована онлайн 9 июня 2025 года.
Внешняя кольцевая рама работает как колесо в наземном режиме и защищает аппарат при столкновениях в воздухе. Внутри расположено одно крыло, форма которого вдохновлена крылатым семенем клёна. Рама сделана из тонких углепластиковых колец и стержней.
Два двигателя и два режима
ATOM использует два двигателя с винтами, вращающимися в противоположных направлениях. На земле разница тяги позволяет менять направление и катить раму вперёд или назад. Для взлёта аппарат наклоняется, начинает вращаться целиком и создаёт подъёмную силу крылом.
По данным статьи, масса прототипа составляет 124 г. Робот выполнял вертикальный взлёт и посадку, летал при вращении в обе стороны, возвращался в рабочее положение после падения и поднимался по наклонной поверхности до 15°.
Зачем совмещать режимы
Полёт помогает преодолеть препятствие, а качение экономит энергию на ровных участках. Повторное использование тех же двигателей и рамы уменьшает число отдельных механизмов. Авторы показали слежение по контрольным точкам в обоих режимах и переходы между ними. Кольцо также исключает положение, из которого аппарат нельзя подготовить к следующему взлёту.
Ограничения прототипа
Лёгкая рама не позволяет резко менять направление на земле: перед крутым поворотом ATOM должен остановиться. Из-за смещённого центра тяжести аппарат также не может мгновенно зафиксироваться в любой точке без постоянной тяги. Опытный образец мал и несёт ограниченную батарею; длительность полёта и полезная нагрузка в кратком сообщении не приведены. Это исследовательская платформа, а не готовый аппарат для полевых задач.
Источники
- ATOM: Design and development of a novel two-actuator hybrid land-air robot — The International Journal of Robotics Research, опубликовано онлайн 9 июня 2025 года, проверено 16 октября 2026 года