Микроробот получает энергию от поверхности через полимерную мембрану
Разработка Фуданьского университета использует химическую энергию активной поверхности, кислород и влагу воздуха, а заодно распознаёт материал под ногами.
Вместо аккумулятора — контакт с поверхностью
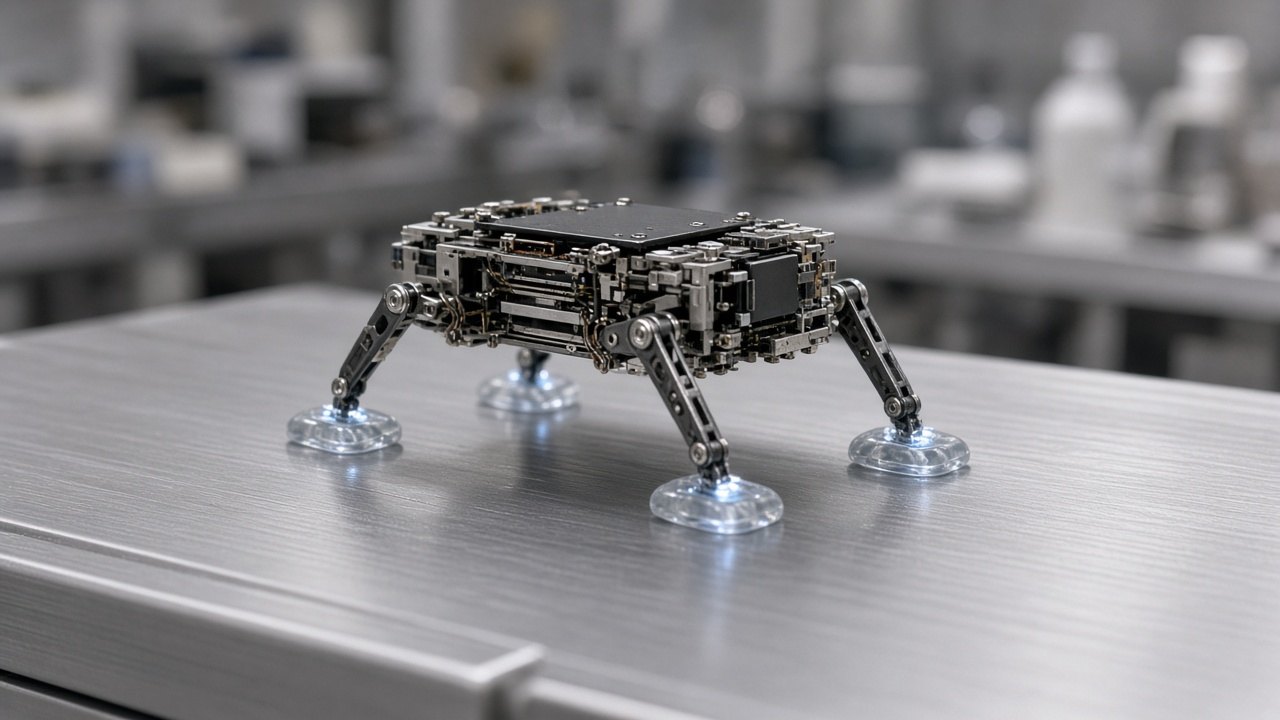
Исследователи Фуданьского университета разработали способ питать небольшого шагающего робота во время движения. На его опоры нанесли тонкую полимерную мембрану: при контакте с подходящей поверхностью она становится частью электрохимической системы и вырабатывает ток. Работа опубликована в журнале National Science Review, а университет рассказал о ней 8 октября 2026 года.
Авторы предлагают такой источник для миниатюрных роботов, которым трудно нести ёмкий аккумулятор. Это не «бесплатная энергия»: система использует химическую энергию активного материала под роботом, а также кислород и влагу из воздуха.
Как устроена энергетическая «кожа»
Мембрана сделана из сшитого полиакрилата калия. Когда опора касается цинка, алюминия или другого подходящего активного материала, начинается электрохимическая реакция. После отрыва ноги цепь размыкается, поэтому ток возникает в ритме шагов. По данным статьи, отклик занимает около 0,1 миллисекунды.
Авторы изготовили мембрану площадью 1 мм² и толщиной до 0,05 мм. В опытах удельная мощность достигала 133 мВт/см² на цинке и 103 мВт/см² на алюминии. Для пауз между шагами исследователи добавили суперконденсатор: он накапливает импульсы и сглаживает питание электроники.
Что показал прототип
Шагающий робот выполнил более 10 000 шагов, получая энергию от поверхности. В отдельном испытании система выдержала миллион циклов без заметных колебаний напряжения. Авторы также сообщают о проверке с периодической работой в течение 150 дней.
Электрический сигнал зависит от того, с чем соприкасается мембрана. Поэтому одна и та же конструкция работает не только как источник питания, но и как датчик: прототип различал материалы и шероховатость поверхности. В перспективе этот сигнал можно использовать, чтобы робот искал участки, где способен пополнить энергию.
Где проходит граница эксперимента
На пластике и стекле, которые не участвуют в нужной реакции, мембрана ток не вырабатывает. Суперконденсатор помогает пережить короткий участок без питания, но не превращает робота в универсально автономную машину.
Есть и расходуемая часть: щёлочь в системе постепенно убывает из-за побочных реакций с алюминием и углекислым газом воздуха. В нынешнем прототипе её приходится добавлять вручную. Поэтому пока речь идёт о лабораторном способе уменьшить зависимость микроробота от аккумулятора, а не о готовом источнике для любой поверхности.
Темы статьи
Источники
- National Science Review — Continuously powering intelligent microrobots through an electrochemical polymer skin membrane — научная статья, опубликована 21 августа 2026 года; проверено 16 октября 2026
- Фуданьский университет — Energy supply challenges for microrobots overcome — сообщение университета от 8 октября 2026 года; проверено 16 октября 2026
- Naked Science — Инженеры создали робота без аккумулятора — русскоязычная публикация от 14 октября 2026 года; проверено 16 октября 2026